
目次
SPIとI2Cの通信プロトコル:主な相違点
エレクトロニクスにおけるSPIプロトコルとは?
があります。 シリアル・ペリフェラル・インターフェース(SPI), developed by Motorola, is one of the most popular electronic communication interfaces. It facilitates high-speed data exchange between microcontrollers and peripheral devices such as sensors, analog-to-digital converters, LCDs, and memory devices.
SPI is classified as a serial communication protocol because it transmits data bit by bit in a continuous stream over the MOSI(マスター・アウト・スレーブ・イン) と MISO(マスター・イン・スレーブ・アウト) lines, with each line acting as a single channel for data transfer. This sequential approach ensures that each bit follows the previous one, synchronized by the clock signal provided by the master device.

SPIメイン信号ライン
SPIはマスター・スレーブ・アーキテクチャで動作し、マスター・デバイスが通信を制御し、スレーブ・デバイスにコマンドを発行し、スレーブ・デバイスはそれに応じて応答する。プロトコルは、通信に4本の主回線を使用する:
MOSI(マスター・アウト・スレーブ・イン): このラインは、マスター・デバイスからスレーブ・デバイスに送信されるデータを伝送する。例えば、マイコンからセンサー機器への通信を容易にする。
MISO(マスター・イン・スレーブ・アウト): このラインは、センサー・データをマイクロコントローラーに送信するなど、スレーブ・デバイスからマスターにデータを送り返すために使用される。
SCK(シリアル・クロック): マスター・デバイスはこのラインでクロック信号を生成し、マスター・デバイスとスレーブ・デバイス間のデータ伝送を同期させる。
SS(スレーブ・セレクト): このラインは、通信に使用するスレーブ・デバイスを選択するために使用される。スレーブはアクティブ・ローと呼ばれる低電圧レベルで起動する。
SPIはエレクトロニクス業界ではデファクト・スタンダードとなっているが、デジュール・スタンダードではない。この柔軟性は設計者にとって有利で、個々のコンポーネントの能力を最大限に引き出すことができる。しかし、実装のばらつきが互換性の問題につながる可能性があるため、さまざまなメーカーの異なるコンポーネント間の相互接続を複雑にする可能性もある。
SPI伝送モード
CPOL:クロック極性
- 定義:CPOL(クロック極性)は、通信が行われていないときのクロックラインのアイドル状態を指す。
- 機能: CPOL determines the initial logic level of the clock signal before the start of a communication session. It controls whether the clock line idles at a low (0 volts) or 高電圧 level when there are no data exchanges.
CPHA:クロック位相
- 定義:CPHA(クロック位相)は、データがサンプリングされるタイミングと、クロックエッジに対してデータが安定すべきタイミングを示す。
- 機能:CPHAはどのクロックエッジでデータをサンプリングするかを決定する。CPHAが0に設定された場合、データはクロック・サイクルの最初のエッジ(CPOLが0の場合は立ち上がりエッジ、CPOLが1の場合は立ち下がりエッジ)でサンプリングされる。CPHAが1に設定された場合、データはクロック・サイクルの2番目のエッジ(CPOLが0の場合は立ち下がりエッジ、CPOLが1の場合は立ち上がりエッジ)でサンプリングされる。
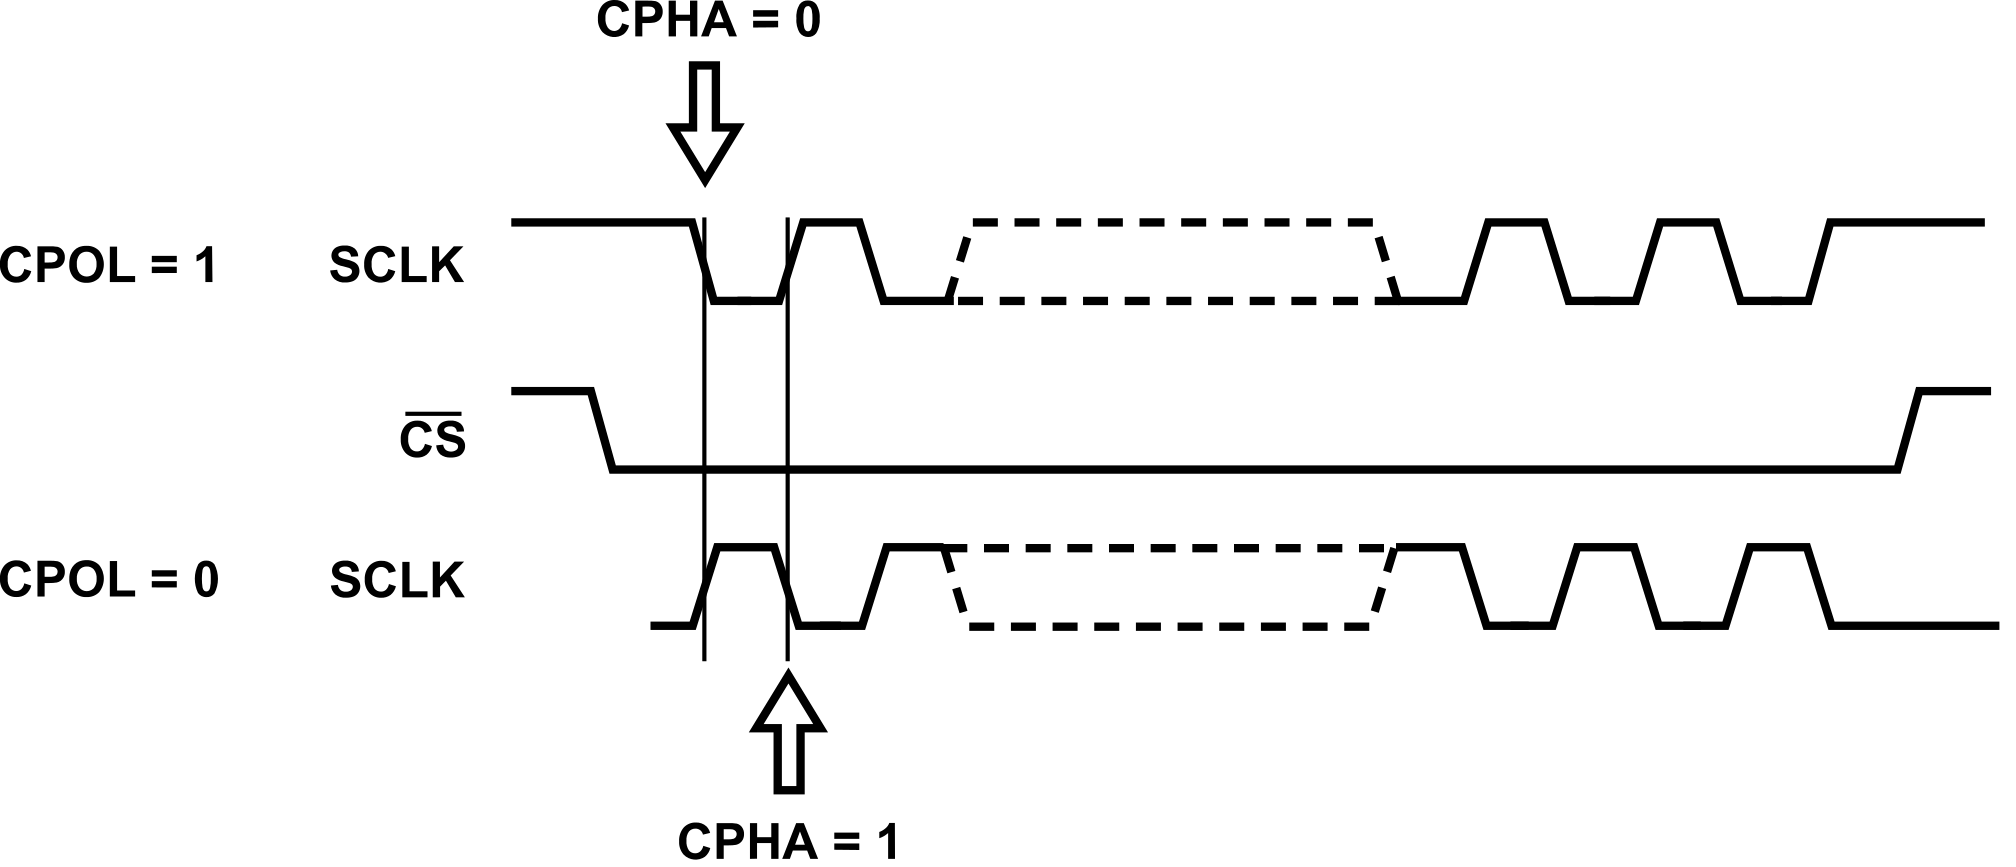
SPIモード
CPOLとCPHAの設定を組み合わせると、4つのSPIモードが可能です:
- モード0(CPOL=0、CPHA=0):クロックはアイドルローで、データはクロックの立ち上がりエッジで取り込まれ、立ち下がりエッジで伝搬される。
- モード1(CPOL=0、CPHA=1):クロックはアイドルローで、データはクロックの立ち下がりエッジで取り込まれ、立ち上がりエッジで伝搬される。
- モード2(CPOL=1、CPHA=0):クロックはアイドルハイで、データはクロックの立ち下がりエッジでキャプチャされ、立ち上がりエッジで伝搬される。
- モード3(CPOL=1、CPHA=1):クロックはアイドルハイで、データはクロックの立ち上がりエッジで取り込まれ、立ち下がりエッジで伝搬される。

SPIの仕組み通信例
この例では、マイクロコントローラーがマスターとして動作し、2つのペリフェラルと通信すると仮定します:スレーブAとスレーブBです。
初期設定
SPIインターフェースの設定:
- マスター:マイコンはSPIマスターとして設定される。
- クロック極性(CPOL)およびクロック位相(CPHA):これらのパラメータは、データのサンプリングとラッチの方法を定義する。簡単のため、CPOL=0、CPHA=0として、クロックの立ち上がりエッジでデータがサンプリングされるものとする。
- クロック速度:ペリフェラルの仕様に従ってSPIクロック速度を設定する。
ワイヤーを接続する:
- SCK(シリアルクロック):両方のスレーブに接続する。
- MOSI(マスター・アウト・スレーブ・イン):両方のスレーブに接続する。
- MISO(マスター・イン・スレーブ・アウト):両方のスレーブに接続する。
- SS/CS(スレーブセレクト/チップセレクト):スレーブAはSS_A、スレーブBはSS_Bのようにスレーブごとにラインを分けてください。
スレーブAとの通信
スレーブAを選択:
- SS_AラインをLowにプルしてスレーブAを選択する。
スレーブAへのデータ送信:
- MOSIデータ:マスターはスレーブAにデータをビット単位で送信する。
- SCKの各立ち上がりエッジで(CPHA = 0なので)、マスターはMOSIラインを通して1ビットのデータを送信する。
- スレーブAは各立ち上がりエッジでMOSIデータを読み出す。
- MISOデータ:同時に、スレーブAはMISOラインを介してマスターにデータを送り返すことができる。
- マスターはSCKの各立上りエッジでMISOデータを読み出す。
- MOSIデータ:マスターはスレーブAにデータをビット単位で送信する。
データ転送の例:
- マスターがスレーブAにバイトを送信したとする:
0xA5- ビット列:
10100101 - マスターは、MISOから同期して読み出しながら、各ビットをMOSIラインで送信する。
- ビット列:
- スレーブAは次のようなバイトを返すかもしれない:
0x3C- ビット列:
00111100
- ビット列:
- マスターがスレーブAにバイトを送信したとする:
スレーブAの選択を解除する:
- SS_AラインをHighにプルしてスレーブAとの通信を終了する。
SPIトポロジの種類
1.独立スレーブ・セレクト・ライン
構成:
- コンポーネント:1台のマスター機器と複数のスレーブ機器。
- コネクション:
- 共有ライン:MOSI、MISO、SCK。
- 各スレーブは、マスターに接続された独自のSS(スレーブ・セレクト)ラインを持っている。
オペレーション:
- マスターは、どのスレーブと通信するかを、そのスレーブのSSラインをLowにすることで制御する。
- 選択されたスレーブ・デバイスだけがアクティブになり、マスターと通信し、他のデバイスは非アクティブのままである。
- データは共有のMOSI、MISO、SCKラインで交換され、マスターがクロック信号を供給する。
メリット:
- 各スレーブ機器に対して独立した同時設定が可能。
- 各スレーブを個別に管理・制御するのが容易。
デメリット:
- スレーブごとに別のSSラインが必要で、配線が複雑になる。
- スレーブの数が増えると、物理的なスペースが狭くなる可能性がある。

2.デイジーチェーントポロジー
構成:
- コンポーネント:1台のマスター機器と複数のスレーブ機器を直列に接続。
- コネクション:
- 共有ライン:SCKと連続データ線(MOSI~MISO)。
- マスターは1本のMOSIラインを通じてデータを送信し、各スレーブのMISOは次のスレーブのMOSIに接続される。
- チェーン全体に必要なSSラインは1本だけ。
オペレーション:
- マスターはチェーンを通じて連続的なストリームとしてデータを送信する。
- 各スレーブは、受信したデータをチェーンの次のスレーブに渡す。
- マスターは、MISOラインを通じて最後のスレーブからデータを受信する。
- すべてのスレーブは同じSPI設定で動作しなければならない。
メリット:
- 必要なSSラインの数を減らし、配線を簡素化。
- 接続を最小限に抑えることが重要なシナリオに適しています。
デメリット:
- 各スレーブでデータが順次通過するため、データレイテンシが増加する。
- 各スレーブがデータを正しく処理し、受け渡す必要があるため、データ管理がより複雑になる。
- 1つのスレーブに障害が発生すると、チェーン全体の通信に影響を及ぼす可能性がある。

エレクトロニクスにおけるI²Cプロトコルとは?

I²Cは、短距離のチップ間通信に一般的に使用されるシリアル通信プロトコルで、一般的にはマイクロコントローラーと周辺機器との間で使用される。これらのワイヤーは半二重通信モードをサポートし、マスターとスレーブ間で双方向にデータを転送できるが、一度に転送できるのは一方向のみである。
I²C信号ライン
SDA(シリアル・データ・ライン)
- 機能:SDAラインは、I²Cバス上のデバイス間のデータ送信に使用される。双方向性であるため、マスター・デバイスとスレーブ・デバイスの両方がデータの送受信に使用できる。
- オペレーション:SDAライン上のデータは、SCL(クロック)ラインがHighの時に有効となる。正しいデータ伝送を保証するために、クロックのハイ・ピリオド中、SDAラインは安定に保持されなければならない。
- 構造:SDAラインはオープンドレインまたはオープンコレクタ接続であり、バス上のどのデバイスからもLowにプルすることができるが、High状態に戻るにはプルアップ抵抗が必要である。
SCL(シリアル・クロック・ライン)
- 機能:SCLラインは、デバイス間のデータ転送を同期させるために使用される。SDAラインで送信されるデータを計時するクロック信号を提供する。
- オペレーション:マスタ・デバイスはSCLラインにクロック信号を生成する。マスター・デバイスとスレーブ・デバイスの両方がこのクロックを使用してデータ転送のタイミングを計り、すべてのデバイスが同期してデータを読み書きすることを保証する。
- 構造:SDAラインと同様に、SCLラインもオープンドレイン/オープンコレクタであり、アクティブにLow駆動されていない時、High状態を維持するためにプルアップ抵抗が必要である。
I²C主要特性
- マルチマスター機能:複数のマスター機器が同一バス上で通信を管理できる。
- シンプルな配線:必要な配線は2本のみで、複雑さとコストを削減。
- 住所:デバイスは一意のアドレス(7ビットまたは10ビット)で認識される。
- アービトレーションと衝突検出:複数のマスターが同時に通信を開始した場合のデータの整合性を確保。
I²Cデータ伝送プロセス
データとコマンドは8ビット(バイト)のシーケンスで送信される。各バイトの送信の後には、確認ビット(ACK)が続く。ACKがない場合は、エラーまたは送信の終了を知らせるために使用できる。
デバイスのレジスタからの読み取り

- 開始条件:マスターは開始条件(S)を送信して通信を開始する。
- 書き込みビット付きデバイス・アドレス:マスターはスレーブ・デバイスの7ビット・アドレスを送信し、続いて書き込みビット(0)を送信する。これは、マスタが書き込みを意図していること、または読み出したいレジスタ・アドレスを指定していることを示す。
- スレーブからの確認(ACK):スレーブ・デバイスは、そのアドレスと書き込みの意図を受け取ったことを確認する。
- 登録アドレス:マスターは読み出したいレジスタの8ビット・アドレスを送る。
- スレーブからの確認(ACK):スレーブはレジスタ・アドレスの受信を確認する。
- リピートスタート:停止条件の代わりに、マスターはバスを解放することなく通信方向を変更するために繰り返し開始条件(Sr)を送信する。
- 読み取りビット付きデバイス・アドレス:マスタは、同じスレーブ・デバイス・アドレスの後にリード・ビット(1)を送信する。
- スレーブからの確認(ACK):スレーブは確認し、データ送信の準備をする。
- レジスタからのデータバイト:スレーブは指定されたレジスタから8ビットのデータを送信する。
- マスターからの確認なし(NACK):マスターは、読み取りプロセスの終了を示すためにノー・アクノレッジ信号を送信する。
- 停止条件(P):マスターはバスを解放し、通信を終了するためにストップコンディションを送信する。
デバイスのレジスタへの書き込み

- 開始条件:マスタは開始条件(S)で通信を開始する。
- 書き込みビット付きデバイス・アドレス:マスターは、スレーブ・デバイスの7ビット・アドレスを送信し、その後に書き込みの意図を示す書き込みビット(0)を送信する。
- スレーブからの確認(ACK):スレーブはアドレスの受信を確認する。
- 登録アドレス:マスターは、データが書き込まれるレジスタの8ビット・アドレスを送信する。
- スレーブからの確認(ACK):スレーブはレジスタ・アドレスの受信を確認する。
- データ・バイトからレジスタへ:マスタは指定されたレジスタに書き込む8ビットのデータを送信する。
- スレーブからの確認(ACK):スレーブはデータの受信を確認する。
- 停止条件(P):マスターはストップコンディションを送信して通信を終了し、バスを解放する。
I²C物理層
Why use open-drain rather than push-pull outputs?
プッシュプル出力の動作: In a push-pull output configuration, a device’s output pin directly drives the line to a high or low voltage. When driven high, internal transistors connect to the 電源, and when driven low, they connect to the ground.
ショートサーキット:I²Cバスには複数のデバイスが接続されることが多い。プッシュプル出力が使用される場合、あるデバイスがバスを VDD にハイ・ドライブしようとする一方で、別のデバイスがそれを同時にグランドにロー・ドライブしようとすると、直接競合が発生する可能性がある。このような相反する出力は、VDD からあるデバイスの出力を経由して別のデバイスの出力に電流が流れ、グランドに流れる直接の経路となり、結果として ショートサーキット.

How Open-Drain Works?
In an open-drain system, the output pin of a device is either pulling the line to ground, representing a logic ‘0’, or leaving it floating (disconnected). The floating state does not naturally become high, so this is where a pull-up resistor comes into play. The resistor is connected between the communication line and a higher voltage level (often the supply voltage). When no device is pulling the line low, the resistor ‘pulls’ the voltage on the line up to the higher voltage, which is read as a logic ‘1’.


Pull-up Resistor
プルアップ抵抗は、信号線(マイクロコントローラの入力など)と正電圧電源(通常はVCC)の間に接続される抵抗である。
なぜI²Cにプルアップ抵抗が必要なのか?
I²Cバスでは、各デバイスはMOSFETをオンにすることでラインをローにプルし、ラインをグランドに接続することができる。しかし、デバイスがアクティブにラインを Low に駆動していないときは、MOSFET はオフとなり、オープン回路となる。この状態では、プルアップ抵抗がなければ、ラインはフローティングのままとなり、フローティング・ラインはノイズや干渉の影響を受けやすいため、予測不可能で不安定な動作となる可能性がある。
The pull-up resistor provides a path to the positive voltage supply (VCC or VDD), ensuring the line is held at a high logic level when not driven low by any device. This guarantees a stable and defined logic state, preventing the issues associated with floating lines and enabling reliable communication and operation in digital circuits.
なぜI²C回路のプルアップ抵抗を通過しても電圧は一定なのか?
以下の回路図では、オープンドレイン構成で信号線がハイレベルになるためには、MOSFETがオフである必要がある。R2は他のデバイスへの入力を表し、通常非常に高い等価抵抗を持っています。MOSFETがオフの場合、オープン回路と等価であり、これはR1とR2が直列であることを意味する。3.3Vは、R1とR2が直列に接続されたプルアップ抵抗R1を介してI²C通信ライン(SDAやSCLなど)に供給される。
全抵抗の計算:
MOSFETがオフで回路が開いている状態では、R1とR2が直列になっており、次式で計算される全抵抗値( R_{text} {total}} )を形成している:
\R_{text{total}} = R_1 + R_2 ¦【R_{text{total}} = R_1 + R_2 ¦】。
R2の抵抗値が非常に高いことから、回路の全抵抗値に大きく影響する。
現在の計算
回路を流れる電流( I ˶ˆ꒳ˆ˵ )は
\I = ⦅I = ⦅V}{R_{text{total}}} = ⦅R_1 + R_2} ⦅I = ⦅V}{R_{text{total
R2の抵抗が高いため、得られる電流は非常に小さい。
電圧降下の計算:
- R1 にかかる電圧降下( V_{R1} ㎟)は次のように計算される:
\V_{R1} = I ㎟ R_1 ㎟」。
- 抵抗が大きいため電圧降下の大部分が発生するR2 ㊤の電圧降下はV_{R2} ㊤となる:
\V_{R2} = I ㎟ R_2 ㎟」。
MOSFETオフの影響:
MOSFETがオフで回路が開いている状態では、R1とR2は直列になっている。回路を流れる電流はごくわずかなので、R1の電圧降下もごくわずかである。その結果、3.3V電源のほぼすべてがR2にわたって降下する。
I²C通信ラインへの影響:
R1のプルアップ抵抗としての役割は、I²Cデータ・ラインまたはクロック・ラインがアイドル状態のとき、それらのラインをハイ・ステートに維持するために極めて重要です。R1 と R2 が MOSFET オフで直列になっていても、R2 の高抵抗によって R1 の電圧降下が最小に保たれるため、I²C ラインの電圧は電源電圧 3.3V に近い状態に保たれます。この構成により、I²Cラインの電圧は高いまま維持され、I²Cラインのフローティングを防ぎ、信頼性の高いI²C通信を行うために不可欠なものとなります。

プルアップ抵抗値
寄生容量
Parasitic capacitance exists between signal lines on a circuit board, among 集積回路, and other 電子部品. It can affect signal integrity and the response time of circuits. In the case of pull-up resistors, parasitic capacitance forms an RC filter with the resistor, determining the rise and fall times of signals. Considering the size of parasitic capacitance is vital for optimizing circuit performance and preventing signal delays in the design process.

高抵抗値プルアップ抵抗器
メリット:
- 低リーク電流:高値のプルアップ抵抗は電流の流れを制限し、それによって消費電力を削減します。これは、バッテリー駆動や低電力アプリケーションにおいて特に重要です。
デメリット:
- 弱いドライビング能力:プルアップ抵抗は、寄生容量とともに、ライン電圧がハイレベルに立ち上がるまでの時間を決定する。抵抗値が高いとRC時定数が大きくなり、ライン電圧の立ち上がり時間が長くなります。信号の立ち上がり時間が遅すぎると、デジタル回路の次のクロック・サイクル内にハイレベルで安定しない可能性があり、回路の応答速度と信頼性に影響する。
低抵抗値プルアップ抵抗器
メリット:
- 強力なドライビング能力:抵抗値が低いとRCネットワークの時定数が小さくなり、線間電圧の立ち上がり時間が速くなる。これは 高速回路 これにより、信号が迅速かつ安定的にハイレベルに達する。
デメリット:
- 高リーク電流:プルアップ抵抗の抵抗値が低い場合、出力デバイスがプルアップ抵抗をLowにしようとしても、かなりの電流が流れます。これは全体的な消費電力の増加につながり、特定の条件下では出力デバイスが過熱して破損する可能性がある。
SPI vs I²C: Detailed Comparison

Key Difference between SPI and I²C
| 特徴 | SPI(シリアル・ペリフェラル・インターフェース) | I²C(相互集積回路) |
|---|---|---|
| データ転送速度 | 最大50Mbps以上 | 標準:100 kHz、高速:400 kHz、高速モード・プラス:1 MHz、超高速:5 MHz |
| 通信タイプ | 全二重 | 半二重 |
| 必要回線数 | 少なくとも4つ(MISO、MOSI、SCLK、SS) | 2 (SDA、SCL) |
| デバイス数 | SSライン数による制限 | 7ビットアドレッシングで最大127デバイス |
| エラー処理 | 組み込みのエラーチェックなし | エラーチェック用ACK/NACK内蔵 |
| プロトコルの複雑さ | シンプル | アドレス指定と仲裁のため、より複雑 |
| スケーラビリティ | 複数のSSラインによる拡張性の制限 | アドレス指定で簡単に拡張可能 |
| 消費電力 | 回線数が多く、速度が速いため、一般的に高い | 回線数が少なく、速度が遅いため低い |
| クロックレートの柔軟性 | 調節可能 | モード別固定料金 |
| クロック・ストレッチ | 非対応 | サポートされているが、すべてのデバイスでサポートされているわけではない |
I²CまたはSPIを選択する際の主な考慮事項
1. データ転送速度
I²C: Suitable for applications where lower to moderate data transfer speeds are acceptable, such as sensor data collection or configuration settings. Maximum speeds typically range from 100 kHz (Standard Mode) to 5 MHz (Ultra-Fast Mode).
スパイク: Ideal for high-speed applications, such as real-time data processing or high-bandwidth peripherals. SPI can handle data rates up to 50 Mbps or higher.
2. デバイス数
I²C:同じ2線式バス上の複数のデバイスをサポートし、7ビット・アドレッシングを使用して最大127個のデバイスをサポートします。最小限の配線で多数のデバイスを接続する必要があるアプリケーションに最適です。
スパイク:スレーブごとにSS(スレーブ・セレクト)ラインが必要なため、デバイス数が少ないシステムに適している。デバイス数が多いほど、必要なピン数も増える。
3. ピンの空き状況
I²C: Requires only two pins (SDA and SCL), making it suitable for microcontrollers with limited GPIO availability.
スパイク: Requires at least four pins (MISO, MOSI, SCLK, SS) plus additional SS lines for each slave, which can quickly use up available pins.
4. 通信タイプ
I²C:半二重通信で、データの送受信は1回のみ。複数の周辺機器によるマスター・スレーブ構成によく使われる。
スパイク:全二重通信を提供し、データの送受信を同時に行うことができます。高スループットの双方向データフローを必要とするアプリケーションに有利。
5. プロトコルの複雑さ
I²C:アドレッシングとアービトレーションにより複雑になっているが、この複雑さがマルチマスター機能やACK/NACK信号によるエラーチェックなどの機能をサポートしている。
スパイク:オーバーヘッドを最小限に抑え、アドレッシング・スキームを持たない、よりシンプルなプロトコル。実装は簡単だが、エラーチェックが組み込まれていない。
6. 消費電力
I²C:一般に、線数が少なく速度が遅いため消費電力が少なく、バッテリー駆動のアプリケーションに適している。
スパイク:より高速で、より多くの回線を使用するため、より多くの電力を消費する可能性があるが、速度が電力問題を上回る高性能システムでは効率的である。
7. スケーラビリティと拡張性
I²C:SDAとSCLを超える物理的接続を追加することなく、同一バス上に複数のデバイスがあっても容易に拡張可能。
スパイク:各デバイスにSSラインを追加する必要があるため、接続できる周辺機器の数が制限され、スケーラビリティが困難になる可能性がある。
8. 応募資格
I²C:センサーネットワーク、低速データ収集、複数のデバイスが最小限の配線でマイクロコントローラーと通信する必要がある構成などのアプリケーションに最適。
スパイク:デジタル・オーディオ・インターフェース、フラッシュ・メモリー・アクセス、高速データ交換が可能なディスプレイ・ドライバなど、高速データ・レートを必要とするアプリケーションに最適。
ピンの多重化

ピンの多重化により、マイクロコントローラや集積回路の1つのピンが複数の機能を実行できるようになります。このアプローチは、利用可能なピンを最大限に活用し、スペースを節約してコストを削減するのに役立ちます。
多機能ピン: 1つの物理ピンは、デジタル入出力(GPIO)、アナログ入力、またはUART、SPI、I²Cなどの通信インターフェースなど、さまざまな目的に対応するように構成できます。
ソフトウェアの構成: ピンの機能は、ソフトウェア・プログラミングによって動的に変更できます。最近のほとんどのマイクロコントローラには、各ピンの機能を設定できるレジスタがあります。
メリット
- 省スペース: チップに必要なピン数を削減できるため、小型パッケージやコンパクトな設計に適している。
- コスト削減: 追加コンポーネントや大型チップの必要性を減らすことで、システム全体のコストを削減。
- デザインの柔軟性: ハードウェアを変更することなく、さまざまなアプリケーションに対応できる汎用性の高い設計が可能。
ピン多重化の実用化
シナリオ
環境モニタリング・システムでは、I²C センサー(例えば 温湿度センサー)とSPIデバイス(データ・ロギング用のSDカードのようなもの)を、限られたピンしか持たないマイクロコントローラーに接続する。
ピン多重化の仕組み
共有ピンズ マイクロコントローラーには、複数の機能を果たすように設定できるピンがあります。例えば、同じピンセットをI²C通信とSPI通信の両方に使用できます。
初期設定:
- I²Cモード: 初期状態では、ピンはI²C通信用に設定されている。マイクロコントローラーはこれらのピンを使ってI²Cセンサーからデータを読み取ります。
SPIへの切り替え:
- センサー・データを記録する時間になると、マイクロコントローラーはピンのコンフィギュレーションを変更し、SPIモードに切り替える。
- これにより、マイクロコントローラーは同じ物理ピンを使ってSDカードと通信できるが、今度は別の機能を実行することになる。
ダイナミック・スイッチング:
- マイコンは必要に応じてI²CモードとSPIモードを切り替えることができ、利用可能なピンを効率的に使用できる。
- この柔軟性により、システムは最小限のハードウェアリソースでセンサーデータを収集し、ログに記録することができる。
結論
I²CとSPIのどちらを選ぶかは、デバイスの数、必要なデータ速度、複雑さなど様々な要因によって決まります。I²Cは、そのシンプルさと2線式コンフィギュレーションにより、単一バス上に複数のデバイスを持つプロジェクトに最適です。配線を最小限にすることが重要な低速アプリケーションに適しています。SPIは高速データ転送に適しており、高速通信を必要とするアプリケーションに適しています。SPIは全二重であるためスループットが向上しますが、より多くの配線を必要とするため複雑さが増します。
FAQs about SPI & I2C
Yes, several alternatives to I2C and SPI exist, each with its own advantages and use cases. UART (Universal Asynchronous Receiver-Transmitter) is a common alternative used for serial communication, especially in point-to-point connections. It is simple and does not require a clock line. Another alternative is CAN (Controller Area Network), widely used in 自動車 と industrial applications for robust and reliable communication over longer distances. For wireless communication, protocols like ブルートゥース and Wi-Fi can be considered depending on the application requirements.
I2CとSPIのどちらを選ぶかは、デバイスの数、必要なデータ速度、複雑さなど、さまざまな要因によって決まります。I2Cは、そのシンプルさと2線式コンフィギュレーションにより、1つのバス上に複数のデバイスを持つプロジェクトに最適です。配線を最小限に抑えることが重要な低速アプリケーションに適しています。SPIは高速データ転送に適しており、高速通信を必要とするアプリケーションに適しています。SPIは全二重であるためスループットが向上しますが、より多くの配線を必要とするため複雑さが増します。速度、距離、デバイスの数など、プロジェクトの要件を考慮し、十分な情報を得た上で決定してください。
最近のマイクロコントローラの多くは、I2CとSPIの両方のプロトコルをサポートしています。1つのマイコンで両方を使用することで、同じシステム内の異なるコンポーネントに対して、それぞれのプロトコルの長所を活用することができます。例えば、少ない帯域幅を必要とするセンサーとの通信にはI2Cを使用し、高いデータレートを必要とするディスプレイやメモリなどのデバイスにはSPIを使用することができます。両方のプロトコルを利用することで、以下のような柔軟性と最適化されたパフォーマンスが得られます。 組込みシステム.
I2Cでは、デバイス間のアドレス競合、バス上のノイズ干渉、クロック・ストレッチの問題などが一般的な問題である。これらの問題は、データの破損や通信の損失につながる可能性がある。SPIでは、クロックの極性や位相が正しくない、マスター・デバイスとスレーブ・デバイス間のデータ・レートの不一致、同期の問題(特にマルチ・スレーブ構成の場合)などがよく問題になります。これらのプロトコルのトラブルシューティングには、コンフィギュレーション設定をチェックし、適切な配線を確認し、時にはI2Cのプルアップ抵抗値を調整する必要があります。
クロック・スピードは、デバイス間のデータ転送速度を決定するため、I2C通信とSPI通信のいずれにおいても極めて重要である。I2Cでは、クロック速度が速くなるとノイズが増加し、特に長距離では信頼性が低下します。速度と信頼性のバランスがとれたクロック速度を選択することが重要である。SPIでは、クロック速度はスループットに影響するが、高速になるとシグナルインテグリティの問題が発生する可能性がある。適切なクロック速度の選択には、安定した通信を確保するために、マスターとスレーブの両デバイスの仕様を考慮する必要があります。
お見積もり
関連ブログ
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than