
Inhaltsverzeichnis
SPI vs. I2C Kommunikationsprotokolle: Die wichtigsten Unterschiede
Was ist das SPI-Protokoll in der Elektronik?
Die Serielle Peripherie-Schnittstelle (SPI), developed by Motorola, is one of the most popular electronic communication interfaces. It facilitates high-speed data exchange between microcontrollers and peripheral devices such as sensors, analog-to-digital converters, LCDs, and memory devices.
SPI is classified as a serial communication protocol because it transmits data bit by bit in a continuous stream over the MOSI (Master Out Slave In) und MISO (Master In Slave Out) lines, with each line acting as a single channel for data transfer. This sequential approach ensures that each bit follows the previous one, synchronized by the clock signal provided by the master device.

SPI Hauptsignalleitungen
SPI arbeitet mit einer Master-Slave-Architektur, bei der das Master-Gerät die Kommunikation steuert und Befehle an die Slave-Geräte erteilt, die entsprechend reagieren. Das Protokoll verwendet vier Hauptleitungen für die Kommunikation:
MOSI (Master Out Slave In): Über diese Leitung werden Daten vom Master-Gerät an Slave-Geräte übertragen. Sie ermöglicht zum Beispiel die Kommunikation von einem Mikrocontroller zu Sensorgeräten.
MISO (Master In Slave Out): Diese Leitung wird für die Übertragung von Daten vom Slave-Gerät zurück zum Master verwendet, z.B. für Sensordaten, die an einen Mikrocontroller gesendet werden.
SCK (Serieller Takt): Das Master-Gerät erzeugt auf dieser Leitung das Taktsignal, das die Datenübertragung zwischen dem Master- und dem Slave-Gerät synchronisiert.
SS (Slave Select): Diese Leitung wird verwendet, um das Slave-Gerät für die Kommunikation auszuwählen. Der Slave wird durch einen niedrigen Spannungspegel aktiviert, der als active low bezeichnet wird.
Obwohl SPI in der Elektronikindustrie zu einem De-facto-Standard geworden ist, handelt es sich nicht um einen De-jure-Standard, d.h. es fehlt eine offizielle Spezifikation. Diese Flexibilität kann für die Entwickler von Vorteil sein, da sie so die Fähigkeiten der einzelnen Komponenten maximieren können. Sie kann jedoch auch die Verbindung zwischen verschiedenen Komponenten unterschiedlicher Hersteller erschweren, da Unterschiede in der Implementierung zu Kompatibilitätsproblemen führen können.
SPI-Übertragungsmodi
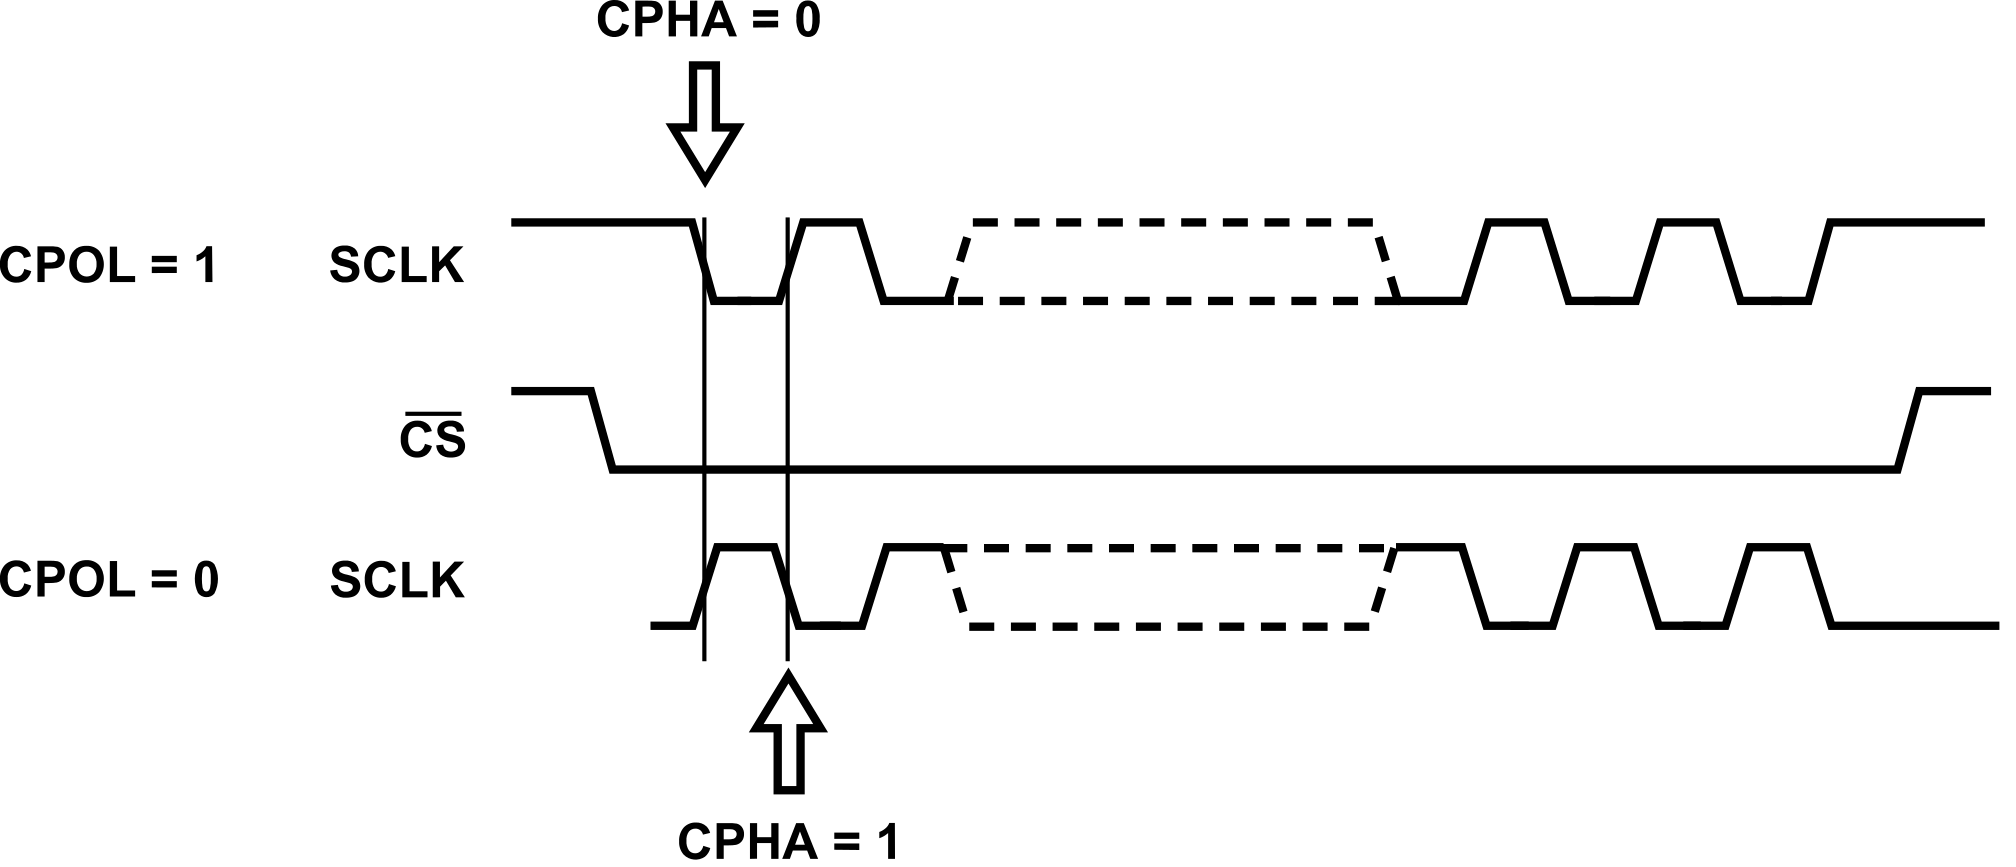
CPOL: Taktpolarität
- Definition: CPOL (Clock Polarity) bezieht sich auf den Leerlaufzustand der Taktleitung, wenn keine Kommunikation stattfindet.
- Funktion: CPOL determines the initial logic level of the clock signal before the start of a communication session. It controls whether the clock line idles at a low (0 volts) or Hochspannung level when there are no data exchanges.
CPHA: Taktphase
- Definition: CPHA (Clock Phase) gibt an, wann die Daten abgetastet werden und wann die Daten relativ zu den Taktflanken stabil sein sollten.
- Funktion: CPHA entscheidet, bei welcher Taktflanke die Daten abgetastet werden sollen. Wenn CPHA auf 0 gesetzt ist, werden die Daten bei der ersten Flanke des Taktzyklus abgetastet (entweder bei der steigenden Flanke, wenn CPOL 0 ist, oder bei der fallenden Flanke, wenn CPOL 1 ist). Wenn CPHA auf 1 gesetzt ist, werden die Daten bei der zweiten Flanke des Taktzyklus abgetastet (entweder bei der fallenden Flanke, wenn CPOL gleich 0 ist, oder bei der steigenden Flanke, wenn CPOL gleich
SPI-Modi
Durch die Kombination von CPOL- und CPHA-Einstellungen erhalten Sie vier mögliche SPI-Modi:
- Modus 0 (CPOL = 0, CPHA = 0): Der Takt ist im Leerlauf niedrig, und die Daten werden bei der steigenden Flanke des Takts erfasst und bei der fallenden Flanke weitergegeben.
- Modus 1 (CPOL = 0, CPHA = 1): Der Takt ist im Leerlauf niedrig, und die Daten werden bei der fallenden Flanke des Takts erfasst und bei der steigenden Flanke weitergegeben.
- Modus 2 (CPOL = 1, CPHA = 0): Der Takt ist im Leerlauf hoch, und die Daten werden bei der fallenden Flanke des Takts erfasst und bei der steigenden Flanke weitergegeben.
- Modus 3 (CPOL = 1, CPHA = 1): Der Takt ist im Leerlauf hoch, und die Daten werden bei der steigenden Flanke des Takts erfasst und bei der fallenden Flanke weitergegeben.

So funktioniert SPI: Beispiel für Kommunikation
In diesem Beispiel gehen wir davon aus, dass ein Mikrocontroller als Master fungiert und mit zwei Peripheriegeräten kommuniziert: Slave A und Slave B.
Ersteinrichtung
SPI-Schnittstelle konfigurieren:
- Meister: Der Mikrocontroller wird als SPI-Master eingerichtet.
- Taktpolarität (CPOL) und Taktphase (CPHA): Diese Parameter legen fest, wie die Daten abgetastet und zwischengespeichert werden. Der Einfachheit halber nehmen wir an, dass CPOL = 0 und CPHA = 0 ist, was bedeutet, dass die Daten bei der steigenden Flanke des Taktgebers abgetastet werden.
- Taktgeschwindigkeit: Stellen Sie die SPI-Taktgeschwindigkeit entsprechend den Spezifikationen der Peripheriegeräte ein.
Verbinden Sie die Drähte:
- SCK (Serieller Takt): Verbinden Sie sich mit beiden Slaves.
- MOSI (Master Out Slave In): Verbinden Sie sich mit beiden Slaves.
- MISO (Master In Slave Out): Verbinden Sie sich mit beiden Slaves.
- SS/CS (Slave-Auswahl/Chip-Auswahl): Verwenden Sie für jeden Slave separate Leitungen (SS_A für Slave A und SS_B für Slave B).
Kommunikation mit Slave A
Wählen Sie Slave A:
- Ziehen Sie die SS_A-Leitung auf low, um Slave A auszuwählen. Diese Aktion ermöglicht es Slave A, mit dem Master zu kommunizieren.
Datenübertragung an Slave A:
- MOSI-Daten: Der Master sendet Bit für Bit Daten an Slave A.
- Bei jeder steigenden Flanke des SCK (da CPHA = 0), sendet der Master ein Datenbit über die MOSI-Leitung.
- Slave A liest die MOSI-Daten bei jeder steigenden Flanke.
- MISO Daten: Gleichzeitig kann Slave A über die MISO-Leitung Daten an den Master zurücksenden.
- Der Master liest die MISO-Daten bei jeder steigenden Flanke von SCK.
- MOSI-Daten: Der Master sendet Bit für Bit Daten an Slave A.
Beispiel für die Datenübertragung:
- Angenommen, der Master sendet das Byte an Slave A:
0xA5- Bitfolge:
10100101 - Der Master überträgt jedes Bit auf der MOSI-Leitung, während er synchron von MISO liest.
- Bitfolge:
- Slave A könnte ein Byte zurückgeben wie :
0x3C- Bitfolge:
00111100
- Bitfolge:
- Angenommen, der Master sendet das Byte an Slave A:
Deselektieren Sie Slave A:
- Ziehen Sie die SS_A-Leitung auf High, um die Kommunikation mit Slave A zu beenden.
Arten von SPI-Topologien
1. Unabhängige Slave-Auswahlzeilen
Konfiguration:
- Komponenten: Ein Master-Gerät und mehrere Slave-Geräte.
- Verbindungen:
- Gemeinsam genutzte Leitungen: MOSI, MISO, und SCK.
- Jeder Slave hat seine eigene SS (Slave Select) Leitung, die mit dem Master verbunden ist.
Operation:
- Der Master steuert, mit welchem Slave er kommunizieren will, indem er die spezifische SS-Leitung für diesen Slave auf Low zieht.
- Nur das ausgewählte Slave-Gerät ist aktiv und kommuniziert mit dem Master, während die anderen inaktiv bleiben.
- Die Daten werden über die gemeinsam genutzten Leitungen MOSI, MISO und SCK ausgetauscht, wobei der Master das Taktsignal liefert.
Vorteile:
- Ermöglicht eine unabhängige und gleichzeitige Einrichtung für jedes Slave-Gerät.
- Einfache Verwaltung und Kontrolle jedes einzelnen Slaves.
Benachteiligungen:
- Erfordert eine separate SS-Leitung für jeden Slave, was den Verdrahtungsaufwand erhöht.
- Mit einer größeren Anzahl von Slaves kann der Platz knapp werden.

2. Daisy Chain Topologie
Konfiguration:
- Komponenten: Ein Master-Gerät und mehrere in Reihe geschaltete Slave-Geräte.
- Verbindungen:
- Gemeinsam genutzte Leitungen: SCK und eine durchgehende Datenleitung (MOSI bis MISO).
- Der Master sendet Daten über eine einzige MOSI-Leitung; MISO jedes Slaves wird mit MOSI des nächsten Slaves verbunden.
- Es wird nur eine SS-Leitung für die gesamte Kette benötigt.
Operation:
- Der Master sendet die Daten als kontinuierlichen Strom durch die Kette.
- Jeder Slave gibt die Daten, die er empfängt, an den nächsten Slave in der Kette weiter.
- Der Master empfängt die Daten vom letzten Slave über die MISO-Leitung zurück.
- Alle Slaves müssen mit den gleichen SPI-Einstellungen arbeiten.
Vorteile:
- Reduziert die Anzahl der benötigten SS-Leitungen und vereinfacht die Verdrahtung.
- Geeignet für Szenarien, in denen die Minimierung von Verbindungen entscheidend ist.
Benachteiligungen:
- Erhöhte Datenlatenz aufgrund der sequentiellen Weitergabe von Daten durch jeden Slave.
- Komplexere Datenverwaltung, da jeder Slave Daten korrekt verarbeiten und weitergeben muss.
- Ein Ausfall eines Slaves kann die Kommunikation in der gesamten Kette beeinträchtigen.

Was ist das I²C-Protokoll in der Elektronik?

I²C ist ein serielles Kommunikationsprotokoll, das in der Regel für die Kommunikation zwischen Chips über kurze Entfernungen verwendet wird, typischerweise zwischen Mikrocontrollern und Peripheriegeräten.a Es wurde in den 1980er Jahren von Philips erfunden und ermöglicht eine schnelle und kostengünstige Kommunikation über nur zwei Drähte. Diese Drähte unterstützen einen Halbduplex-Kommunikationsmodus, so dass Daten in beide Richtungen zwischen dem Master und dem Slave übertragen werden können, aber immer nur in eine Richtung.
I²C-Signalleitungen
SDA (Serielle Datenleitung)
- Funktion: Die SDA-Leitung wird für die Übertragung von Daten zwischen Geräten auf dem I²C-Bus verwendet. Sie ist bidirektional, d.h. sie kann sowohl von Master- als auch von Slave-Geräten zum Senden und Empfangen von Daten verwendet werden.
- Operation: Die Daten auf der SDA-Leitung sind gültig, wenn die SCL (Takt)-Leitung High ist. Die Leitung muss während der High-Perioden des Taktsignals stabil gehalten werden, um eine korrekte Datenübertragung zu gewährleisten.
- Struktur: Die SDA-Leitung ist eine Open-Drain- oder Open-Collector-Verbindung, d.h. sie kann von jedem Gerät auf dem Bus auf einen niedrigen Wert gezogen werden, benötigt aber einen Pull-up-Widerstand, um wieder auf einen hohen Wert zu kommen.
SCL (Serielle Taktleitung)
- Funktion: Die SCL-Leitung wird zur Synchronisierung der Datenübertragung zwischen Geräten verwendet. Sie liefert das Taktsignal, mit dem die über die SDA-Leitung gesendeten Daten getaktet werden.
- Operation: Das Master-Gerät erzeugt das Taktsignal auf der SCL-Leitung. Sowohl das Master- als auch das Slave-Gerät verwenden diesen Takt, um die Datenübertragung zu timen und sicherzustellen, dass alle Geräte die Daten synchron lesen und schreiben.
- Struktur: Wie die SDA-Leitung ist auch die SCL-Leitung ein Open-Drain/Open-Collector und benötigt einen Pull-Up-Widerstand, um den High-Zustand aufrecht zu erhalten, wenn sie nicht aktiv auf Low gefahren wird.
I²C Hauptmerkmale
- Multi-Master-Fähigkeit: Mehrere Master-Geräte können die Kommunikation auf demselben Bus verwalten.
- Einfache Verdrahtung: Es werden nur zwei Drähte benötigt, was die Komplexität und die Kosten reduziert.
- Adressierung: Geräte werden durch eindeutige Adressen (7-bit oder 10-bit) erkannt.
- Arbitrierung und Kollisionserkennung: Gewährleistet die Datenintegrität, wenn mehrere Master gleichzeitig die Kommunikation aufnehmen.
I²C Datenübertragungsprozess
Daten und Befehle werden in Sequenzen von 8 Bits (Bytes) übertragen. Auf jede Byte-Übertragung folgt ein Acknowledgment-Bit (ACK). Das Ausbleiben einer ACK kann als Signal für einen Fehler oder das Ende einer Übertragung verwendet werden.
Lesen aus einem Register in einem Gerät

- Start Bedingung: Der Master leitet die Kommunikation ein, indem er eine Startbedingung (S) sendet.
- Geräteadresse mit Schreibbit: Der Master sendet die 7-Bit-Adresse des Slave-Geräts, gefolgt von einem Schreibbit (0). Dies zeigt an, dass der Master beabsichtigt, zu schreiben oder die Registeradresse anzugeben, von der er lesen möchte.
- Quittung vom Slave (ACK): Das Slave-Gerät bestätigt den Empfang seiner Adresse und die Absicht zu schreiben.
- Adresse registrieren: Der Master sendet eine 8-Bit-Adresse des Registers, das er lesen möchte.
- Quittung vom Slave (ACK): Der Slave bestätigt den Empfang der Registeradresse.
- Wiederholter Start: Anstelle einer Stopp-Bedingung sendet der Master eine wiederholte Start-Bedingung (Sr), um die Richtung der Kommunikation zu ändern, ohne den Bus freizugeben.
- Geräteadresse mit Lesebit: Der Master sendet dieselbe Slave-Geräteadresse, gefolgt von einem Lesebit (1), um anzuzeigen, dass er nun Daten lesen möchte.
- Quittung vom Slave (ACK): Der Slave quittiert und bereitet sich auf das Senden der Daten vor.
- Datenbyte aus Register: Der Slave sendet die 8-Bit-Daten aus dem angegebenen Register.
- Keine Quittung vom Master (NACK): Der Master sendet ein No-Acknowledge-Signal, um das Ende des Lesevorgangs anzuzeigen.
- Stopp-Bedingung (P): Der Master sendet eine Stop-Bedingung, um den Bus freizugeben und die Kommunikation zu beenden.
Schreiben in ein Register in einem Gerät

- Start Bedingung: Der Master startet die Kommunikation mit einer Startbedingung (S).
- Geräteadresse mit Schreibbit: Der Master sendet die 7-Bit-Adresse des Slave-Gerätes, gefolgt von einem Schreibbit (0), das die Absicht zum Schreiben anzeigt.
- Quittung vom Slave (ACK): Der Slave bestätigt den Empfang seiner Adresse.
- Adresse registrieren: Der Master sendet eine 8-Bit-Adresse des Registers, in das die Daten geschrieben werden sollen.
- Quittung vom Slave (ACK): Der Slave bestätigt den Empfang der Registeradresse.
- Datenbyte an Register: Der Master sendet die 8-Bit-Daten, die in das angegebene Register geschrieben werden sollen.
- Quittung vom Slave (ACK): Der Slave bestätigt den Empfang der Daten.
- Stopp-Bedingung (P): Der Master beendet die Kommunikation, indem er eine Stop-Bedingung sendet und den Bus freigibt.
I²C Physikalische Schicht
Why use open-drain rather than push-pull outputs?
Betrieb des Push-Pull-Ausgangs: In a push-pull output configuration, a device’s output pin directly drives the line to a high or low voltage. When driven high, internal transistors connect to the Stromzufuhr, and when driven low, they connect to the ground.
Kurzschluss: Häufig sind mehrere Geräte an den I²C-Bus angeschlossen. Wenn Push-Pull-Ausgänge verwendet werden, kann es zu direkten Konflikten kommen, wenn ein Gerät versucht, den Bus hoch auf VDD zu treiben, während ein anderes gleichzeitig versucht, ihn niedrig auf Masse zu treiben. Diese widersprüchlichen Ausgänge führen zu einem direkten Strompfad von VDD über den Ausgang des einen Geräts zu dem eines anderen, der zur Masse fließt, was zu einem Kurzschluss.

How Open-Drain Works?
In an open-drain system, the output pin of a device is either pulling the line to ground, representing a logic ‘0’, or leaving it floating (disconnected). The floating state does not naturally become high, so this is where a pull-up resistor comes into play. The resistor is connected between the communication line and a higher voltage level (often the supply voltage). When no device is pulling the line low, the resistor ‘pulls’ the voltage on the line up to the higher voltage, which is read as a logic ‘1’.


Pull-up Resistor
Ein Pull-Up-Widerstand ist ein Widerstand, der zwischen einer Signalleitung (z.B. einem Mikrocontroller-Eingang) und einer positiven Spannungsversorgung (typischerweise VCC) angeschlossen ist.
Warum braucht I²C Pull-up-Widerstände?
In einem I²C-Bus kann jedes Gerät die Leitung auf low ziehen, indem es einen MOSFET einschaltet, der die Leitung mit Masse verbindet. Wenn das Gerät die Leitung jedoch nicht aktiv nach unten zieht, wird der MOSFET ausgeschaltet, wodurch ein offener Stromkreis entsteht. In diesem Zustand würde die Leitung ohne einen Pull-up-Widerstand schweben, was aufgrund der Anfälligkeit schwebender Leitungen für Rauschen und Interferenzen zu unvorhersehbarem und fehlerhaftem Verhalten führen könnte.
The pull-up resistor provides a path to the positive voltage supply (VCC or VDD), ensuring the line is held at a high logic level when not driven low by any device. This guarantees a stable and defined logic state, preventing the issues associated with floating lines and enabling reliable communication and operation in digital circuits.
Warum bleibt die Spannung nach dem Durchgang durch einen Pull-up-Widerstand in einer I²C-Schaltung konstant?
In dem Schaltplan unten muss der MOSFET ausgeschaltet sein, damit die Signalleitung in einer Open-Drain-Konfiguration einen hohen Pegel hat. R2 stellt den Eingang zu einem anderen Gerät dar und hat normalerweise einen sehr hohen Ersatzwiderstand. Wenn der MOSFET ausgeschaltet ist, entspricht dies einem offenen Stromkreis, was bedeutet, dass R1 und R2 in Reihe geschaltet sind. Die I²C-Kommunikationsleitung (z.B. SDA oder SCL) wird über einen Pull-Up-Widerstand R1 mit 3,3 V versorgt, wobei R1 und R2 in Reihe geschaltet sind.
Berechnung des Gesamtwiderstands:
Wenn der MOSFET ausgeschaltet und der Stromkreis offen ist, sind R1 und R2 in Reihe geschaltet und bilden einen Gesamtwiderstand \( R_{\text{total}} \), der wie folgt berechnet wird:
\R_{\text{total}} = R_1 + R_2 \]
Da R2 einen sehr hohen Widerstandswert hat, beeinflusst er den Gesamtwiderstand der Schaltung erheblich.
Aktuelle Berechnung:
Der Strom \( I \), der durch den Stromkreis fließt, ist:
\[ I = \frac{V}{R_{\text{total}}} = \frac{3.3V}{R_1 + R_2} \]
Aufgrund des hohen Widerstands von R2 ist der resultierende Strom sehr gering.
Berechnung des Spannungsabfalls:
- Der Spannungsabfall über R1 \( V_{R1} \) wird wie folgt berechnet:
\[ V_{R1} = I \mal R_1 \]
- Der Spannungsabfall über R2 \( V_{R2} \), wo der größte Teil des Spannungsabfalls aufgrund des größeren Widerstands auftritt, beträgt:
\[ V_{R2} = I \mal R_2 \]
Auswirkungen eines ausgeschalteten MOSFET:
Wenn der MOSFET ausgeschaltet und der Stromkreis offen ist, sind R1 und R2 in Reihe geschaltet. Da der Strom durch die Schaltung minimal ist, ist auch der Spannungsabfall über R1 vernachlässigbar. Folglich fällt fast die gesamte Versorgungsspannung von 3,3 V über R2 ab.
Auswirkungen auf I²C-Kommunikationsleitungen:
Die Rolle von R1 als Pull-up-Widerstand ist entscheidend für die Aufrechterhaltung eines hohen Zustands auf den I²C-Daten- oder Taktleitungen, wenn diese im Leerlauf sind. Obwohl R1 und R2 mit dem ausgeschalteten MOSFET in Reihe geschaltet sind, sorgt der hohe Widerstand von R2 dafür, dass der Spannungsabfall über R1 minimal bleibt, wodurch die Spannung auf der I²C-Leitung nahe an der Versorgungsspannung von 3,3V gehalten wird. Diese Konfiguration sorgt dafür, dass die Spannung auf der Leitung hoch bleibt, was wichtig ist, um ein Floating der Leitung zu verhindern und eine zuverlässige I²C-Kommunikation zu gewährleisten.

Wert des Pull-up-Widerstands
Parasitäre Kapazität
Parasitic capacitance exists between signal lines on a circuit board, among Integrierte Schaltungen, und andere elektronische Komponenten. It can affect signal integrity and the response time of circuits. In the case of pull-up resistors, parasitic capacitance forms an RC filter with the resistor, determining the rise and fall times of signals. Considering the size of parasitic capacitance is vital for optimizing circuit performance and preventing signal delays in the design process.

Hochwertige Pull-Up-Widerstände
Vorteile:
- Niedriger Leckstrom: Ein hochohmiger Pull-up-Widerstand begrenzt den Stromfluss und reduziert so den Stromverbrauch. Dies ist besonders wichtig bei batteriebetriebenen oder stromsparenden Anwendungen.
Benachteiligungen:
- Schwaches Fahrkönnen: Der Pull-up-Widerstand bestimmt zusammen mit der parasitären Kapazität die Zeit, die die Leitungsspannung benötigt, um auf einen hohen Wert anzusteigen. Ein hoher Widerstandswert führt zu einer erhöhten RC-Zeitkonstante, d.h. die Anstiegszeit der Leitungsspannung wird länger. Wenn die Anstiegszeit des Signals zu langsam ist, kann es sich möglicherweise nicht innerhalb des nächsten Taktzyklus einer digitalen Schaltung auf einem hohen Pegel stabilisieren, was die Reaktionsgeschwindigkeit und Zuverlässigkeit der Schaltung beeinträchtigt.
Pull-Up-Widerstände mit niedrigem Wert
Vorteile:
- Starkes Fahrkönnen: Ein niedriger Widerstandswert verringert die Zeitkonstante des RC-Netzwerks und beschleunigt so die Anstiegszeit der Netzspannung. Dies ist entscheidend für Hochgeschwindigkeitsschaltungen da er dafür sorgt, dass das Signal schnell und stabil einen hohen Pegel erreicht.
Benachteiligungen:
- Hoher Leckstrom: Wenn der Widerstandswert des Pull-up-Widerstands niedrig ist, fließt immer noch eine beträchtliche Strommenge, selbst wenn das Ausgabegerät versucht, ihn herunter zu ziehen. Dies führt zu einem erhöhten Gesamtstromverbrauch und kann dazu führen, dass das Ausgangsgerät überhitzt und unter bestimmten Bedingungen beschädigt wird.
SPI vs I²C: Detailed Comparison

Key Difference between SPI and I²C
| Merkmal | SPI (Serielle Peripherie-Schnittstelle) | I²C (Inter-Integrierte Schaltung) |
|---|---|---|
| Geschwindigkeit der Datenübertragung | Bis zu 50 Mbps oder mehr | Standard: 100 kHz, Schnell: 400 kHz, Fast-Mode Plus: 1 MHz, Ultra-Schnell: 5 MHz |
| Kommunikationstyp | Voll-Duplex | Halb-Duplex |
| Zeilen erforderlich | Mindestens 4 (MISO, MOSI, SCLK, SS) | 2 (SDA, SCL) |
| Anzahl der Geräte | Begrenzt durch die Anzahl der SS-Linien | Bis zu 127 Geräte mit 7-Bit-Adressierung |
| Fehlerbehandlung | Keine eingebaute Fehlerprüfung | Eingebautes ACK/NACK zur Fehlerprüfung |
| Komplexität des Protokolls | Einfach | Komplexer aufgrund von Adressierung und Schiedsgerichtsbarkeit |
| Skalierbarkeit | Begrenzte Skalierbarkeit durch mehrere SS-Linien | Leicht skalierbar mit Adressierung |
| Stromverbrauch | Im Allgemeinen höher aufgrund von mehr Leitungen und höherer Geschwindigkeit | Geringer aufgrund von weniger Zeilen und langsamerer Geschwindigkeit |
| Flexibilität der Taktrate | Einstellbar | Feste Tarife für verschiedene Modi |
| Uhr-Stretching | Nicht unterstützt | Unterstützt, aber nicht von allen Geräten |
Wichtige Überlegungen zur Wahl von I²C oder SPI
1. Geschwindigkeit der Datenübertragung
I²C: Suitable for applications where lower to moderate data transfer speeds are acceptable, such as sensor data collection or configuration settings. Maximum speeds typically range from 100 kHz (Standard Mode) to 5 MHz (Ultra-Fast Mode).
SPI: Ideal for high-speed applications, such as real-time data processing or high-bandwidth peripherals. SPI can handle data rates up to 50 Mbps or higher.
2. Anzahl der Geräte
I²C: Unterstützt mehrere Geräte auf demselben Zweidraht-Bus, bis zu 127 Geräte mit 7-Bit-Adressierung. Er eignet sich hervorragend für Anwendungen, bei denen viele Geräte mit minimaler Verkabelung angeschlossen werden müssen.
SPI: Geeignet für Systeme mit weniger Geräten, da für jeden Slave eine eigene SS (Slave Select) Leitung benötigt wird. Mehr Geräte bedeuten, dass mehr Pins benötigt werden.
3. Pin Verfügbarkeit
I²C: Requires only two pins (SDA and SCL), making it suitable for microcontrollers with limited GPIO availability.
SPI: Requires at least four pins (MISO, MOSI, SCLK, SS) plus additional SS lines for each slave, which can quickly use up available pins.
4. Kommunikationstyp
I²C: Bietet Halbduplex-Kommunikation, bei der Daten nur gleichzeitig gesendet oder empfangen werden können. Er wird häufig für Master-Slave-Konfigurationen mit mehreren Peripheriegeräten verwendet.
SPI: Ermöglicht Vollduplex-Kommunikation, d.h. gleichzeitiges Senden und Empfangen von Daten. Es ist vorteilhaft für Anwendungen, die einen bidirektionalen Datenfluss mit hohem Durchsatz erfordern.
5. Komplexität des Protokolls
I²C: Komplexer aufgrund von Adressierung und Arbitrierung, aber diese Komplexität unterstützt Funktionen wie Multi-Master-Fähigkeiten und Fehlerprüfung mit ACK/NACK-Signalen.
SPI: Einfacheres Protokoll mit minimalem Overhead und ohne Adressierungsschema. Es ist einfach zu implementieren, verfügt aber nicht über eine eingebaute Fehlerüberprüfung.
6. Stromverbrauch
I²C: Verbraucht aufgrund der geringeren Anzahl von Leitungen und der niedrigeren Geschwindigkeit in der Regel weniger Strom und ist daher für batteriebetriebene Anwendungen geeignet.
SPI: Kann aufgrund höherer Geschwindigkeiten und mehr Leitungen mehr Strom verbrauchen, kann aber in Hochleistungssystemen, bei denen die Geschwindigkeit wichtiger ist als der Stromverbrauch, effizient sein.
7. Skalierbarkeit und Expandierbarkeit
I²C: Einfache Skalierbarkeit mit mehreren Geräten auf demselben Bus, ohne dass weitere physische Verbindungen über SDA und SCL hinaus erforderlich sind.
SPI: Die Skalierbarkeit kann eine Herausforderung sein, da für jedes Gerät zusätzliche SS-Leitungen benötigt werden, was die Anzahl der anschließbaren Peripheriegeräte einschränkt.
8. Anforderungen an die Anwendung
I²C: Ideal für Anwendungen wie Sensornetzwerke, Datenerfassung mit geringer Geschwindigkeit und Konfigurationen, bei denen mehrere Geräte mit einem Mikrocontroller kommunizieren müssen, und das bei minimaler Verkabelung.
SPI: Bevorzugt für Anwendungen, die schnelle Datenübertragungsraten erfordern, wie z.B. digitale Audioschnittstellen, Flash-Speicherzugriff oder Displaytreiber, die von einem schnellen Datenaustausch profitieren.
Pin-Multiplexing

Beim Pin-Multiplexing kann ein einziger Pin eines Mikrocontrollers oder einer integrierten Schaltung mehrere Funktionen ausführen. Dieser Ansatz hilft, die Nutzung der verfügbaren Pins zu maximieren, Platz zu sparen und die Kosten zu senken.
Multi-Funktions-Pins: Ein einziger physikalischer Pin kann für verschiedene Zwecke konfiguriert werden, z.B. als digitaler Eingang/Ausgang (GPIO), analoger Eingang oder Kommunikationsschnittstellen wie UART, SPI und I²C.
Software-Konfiguration: Die Funktion eines Pins kann durch Softwareprogrammierung dynamisch geändert werden. Die meisten modernen Mikrocontroller verfügen über Register, mit denen Sie die Funktion jedes Pins konfigurieren können.
Vorteile
- Platzsparend: Reduziert die Anzahl der benötigten Pins auf einem Chip und eignet sich daher für kleine Gehäuse und kompakte Designs.
- Kostenreduzierung: Senkt die Gesamtkosten des Systems, da weniger zusätzliche Komponenten oder größere Chips benötigt werden.
- Design-Flexibilität: Ermöglicht ein vielseitiges Design, das sich an verschiedene Anwendungen anpassen lässt, ohne dass die Hardware geändert werden muss.
Praktische Anwendung von Pin-Multiplexing
Szenario
In einem Umweltüberwachungssystem müssen Sie sowohl einen I²C-Sensor (wie einen Temperatur- und Feuchtigkeitssensor) und ein SPI-Gerät (wie eine SD-Karte für die Datenprotokollierung) mit einem Mikrocontroller, der über begrenzte Pins verfügt.
So funktioniert Pin-Multiplexing
Gemeinsame Pins: Der Mikrocontroller verfügt über Pins, die so konfiguriert werden können, dass sie mehrere Funktionen erfüllen. Zum Beispiel können dieselben Pins sowohl für die I²C- als auch für die SPI-Kommunikation verwendet werden.
Ersteinrichtung:
- I²C-Modus: Zu Beginn sind die Pins für die I²C-Kommunikation eingerichtet. Der Mikrocontroller verwendet diese Pins, um Daten vom I²C-Sensor zu lesen.
Umschalten auf SPI:
- Wenn es an der Zeit ist, die Sensordaten zu protokollieren, ändert der Mikrocontroller die Konfiguration der Pins, um sie in den SPI-Modus zu schalten.
- Dadurch kann der Mikrocontroller mit der SD-Karte kommunizieren, indem er dieselben physikalischen Pins verwendet, aber jetzt eine andere Funktion ausführt.
Dynamisches Umschalten:
- Der Mikrocontroller kann je nach Bedarf zwischen I²C- und SPI-Modus umschalten und ermöglicht so eine effiziente Nutzung der verfügbaren Pins.
- Dank dieser Flexibilität kann das System mit minimalen Hardwareressourcen Sensordaten erfassen und protokollieren.
Fazit
Die Wahl zwischen I²C und SPI hängt von verschiedenen Faktoren ab, darunter die Anzahl der Geräte, die Anforderungen an die Datengeschwindigkeit und die Komplexität. I²C ist aufgrund seiner Einfachheit und der Zwei-Draht-Konfiguration ideal für Projekte mit mehreren Geräten an einem einzigen Bus. Es eignet sich gut für Anwendungen mit niedriger Geschwindigkeit, bei denen ein möglichst geringer Verdrahtungsaufwand wichtig ist. SPI ist für die Hochgeschwindigkeitsdatenübertragung vorzuziehen und eignet sich für Anwendungen, die eine schnelle Kommunikation erfordern. Es bietet aufgrund seiner Vollduplex-Natur einen besseren Durchsatz, erfordert aber mehr Drähte, was die Komplexität erhöhen kann.
FAQs about SPI & I2C
Yes, several alternatives to I2C and SPI exist, each with its own advantages and use cases. UART (Universal Asynchronous Receiver-Transmitter) is a common alternative used for serial communication, especially in point-to-point connections. It is simple and does not require a clock line. Another alternative is CAN (Controller Area Network), widely used in Automobil und industrial applications for robust and reliable communication over longer distances. For wireless communication, protocols like Bluetooth and Wi-Fi can be considered depending on the application requirements.
Die Entscheidung zwischen I2C und SPI hängt von verschiedenen Faktoren ab, darunter die Anzahl der Geräte, die Anforderungen an die Datengeschwindigkeit und die Komplexität. I2C ist aufgrund seiner Einfachheit und der Zwei-Draht-Konfiguration ideal für Projekte mit mehreren Geräten an einem einzigen Bus. Es eignet sich gut für Anwendungen mit niedriger Geschwindigkeit, bei denen ein möglichst geringer Verdrahtungsaufwand wichtig ist. SPI ist für die Hochgeschwindigkeitsdatenübertragung vorzuziehen und eignet sich für Anwendungen, die eine schnelle Kommunikation erfordern. Es bietet aufgrund seiner Vollduplex-Natur einen besseren Durchsatz, erfordert aber mehr Drähte, was die Komplexität erhöhen kann. Berücksichtigen Sie die Anforderungen Ihres Projekts, wie Geschwindigkeit, Entfernung und Anzahl der Geräte, um eine fundierte Entscheidung zu treffen.
Ja, viele moderne Mikrocontroller unterstützen sowohl I2C- als auch SPI-Protokolle. Sie können beide auf einem einzigen Mikrocontroller verwenden, um die Stärken der einzelnen Protokolle für verschiedene Komponenten innerhalb desselben Systems zu nutzen. So können Sie z.B. I2C für die Kommunikation mit Sensoren verwenden, die weniger Bandbreite benötigen, und SPI für Geräte wie Displays oder Speicher, die höhere Datenraten benötigen. Die Verwendung beider Protokolle ermöglicht eine größere Flexibilität und optimierte Leistung in eingebettete Systeme.
Bei I2C gibt es häufig Probleme mit Adresskonflikten zwischen Geräten, Rauschstörungen auf dem Bus und Taktdehnungsproblemen. Diese Probleme können zur Verfälschung von Daten oder zum Verlust der Kommunikation führen. Bei SPI treten häufig Probleme mit falscher Taktpolarität oder Phaseneinstellung, nicht abgestimmten Datenraten zwischen Master- und Slave-Geräten und Synchronisationsproblemen auf, insbesondere bei Konfigurationen mit mehreren Slaves. Die Fehlersuche bei diesen Protokollen erfordert die Überprüfung der Konfigurationseinstellungen, die Sicherstellung einer ordnungsgemäßen Verdrahtung und manchmal die Anpassung der Pull-up-Widerstandswerte für I2C.
Die Taktgeschwindigkeit ist sowohl bei der I2C- als auch bei der SPI-Kommunikation entscheidend, da sie die Geschwindigkeit bestimmt, mit der Daten zwischen den Geräten übertragen werden. Bei I2C können höhere Taktgeschwindigkeiten zu erhöhtem Rauschen und geringerer Zuverlässigkeit führen, insbesondere bei größeren Entfernungen. Es ist wichtig, eine Taktrate zu wählen, die ein Gleichgewicht zwischen Geschwindigkeit und Zuverlässigkeit herstellt. Bei SPI wirkt sich die Taktgeschwindigkeit auf den Durchsatz aus; höhere Geschwindigkeiten können jedoch zu Problemen mit der Signalintegrität führen. Bei der Auswahl einer geeigneten Taktgeschwindigkeit müssen Sie die Spezifikationen sowohl des Master- als auch des Slave-Geräts berücksichtigen, um eine stabile Kommunikation zu gewährleisten.
Angebot einholen
Verwandte Blogs
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than