
Table des matières
Protocoles de communication SPI et I2C : Principales différences
Qu'est-ce que le protocole SPI en électronique ?
Le site Interface périphérique série (SPI), developed by Motorola, is one of the most popular electronic communication interfaces. It facilitates high-speed data exchange between microcontrollers and peripheral devices such as sensors, analog-to-digital converters, LCDs, and memory devices.
SPI is classified as a serial communication protocol because it transmits data bit by bit in a continuous stream over the MOSI (Master Out Slave In) et MISO (Master In Slave Out) lines, with each line acting as a single channel for data transfer. This sequential approach ensures that each bit follows the previous one, synchronized by the clock signal provided by the master device.

Lignes de signal principales SPI
Le protocole SPI fonctionne selon une architecture maître-esclave, où le dispositif maître contrôle la communication et émet des commandes aux dispositifs esclaves, qui répondent en conséquence. Le protocole utilise quatre lignes principales pour la communication :
MOSI (Master Out Slave In) : Cette ligne transporte les données transmises par le dispositif maître aux dispositifs esclaves. Par exemple, elle facilite la communication entre un microcontrôleur et des capteurs.
MISO (Master In Slave Out) : Cette ligne est utilisée pour transmettre des données de l'appareil esclave vers le maître, comme les données d'un capteur envoyées à un microcontrôleur.
SCK (Serial Clock) : L'appareil maître génère le signal d'horloge sur cette ligne, qui synchronise la transmission des données entre les appareils maître et esclave.
SS (Slave Select) : Cette ligne est utilisée pour sélectionner le dispositif esclave pour la communication. L'esclave est activé par un niveau de tension faible, connu sous le nom de "active low".
Bien que SPI soit devenu un standard de facto dans l'industrie électronique, ce n'est pas un standard de jure, ce qui signifie qu'il n'y a pas de spécification officielle. Cette flexibilité peut être avantageuse pour les concepteurs, car elle leur permet de maximiser les capacités des composants individuels. Toutefois, elle peut également compliquer l'interconnexion entre différents composants provenant de divers fabricants, car des variations dans l'implémentation peuvent entraîner des problèmes de compatibilité.
Modes de transmission SPI
CPOL : Polarité de l'horloge
- Définition: CPOL (Clock Polarity) fait référence à l'état de repos de la ligne d'horloge lorsqu'aucune communication n'a lieu.
- Fonction: CPOL determines the initial logic level of the clock signal before the start of a communication session. It controls whether the clock line idles at a low (0 volts) or haute tension level when there are no data exchanges.
ACSP : Phase de l'horloge
- Définition: CPHA (Clock Phase) indique quand les données sont échantillonnées et quand les données doivent être stables par rapport aux fronts d'horloge.
- Fonction: CPHA détermine le front d'horloge sur lequel les données doivent être échantillonnées. Si CPHA est réglé sur 0, les données sont échantillonnées sur le premier front du cycle d'horloge (soit le front montant si CPOL est 0, soit le front descendant si CPOL est 1). Si CPHA est réglé sur 1, les données sont échantillonnées sur le deuxième front du cycle d'horloge (soit le front descendant si CPOL est 0, soit le front montant si CPOL est 1).
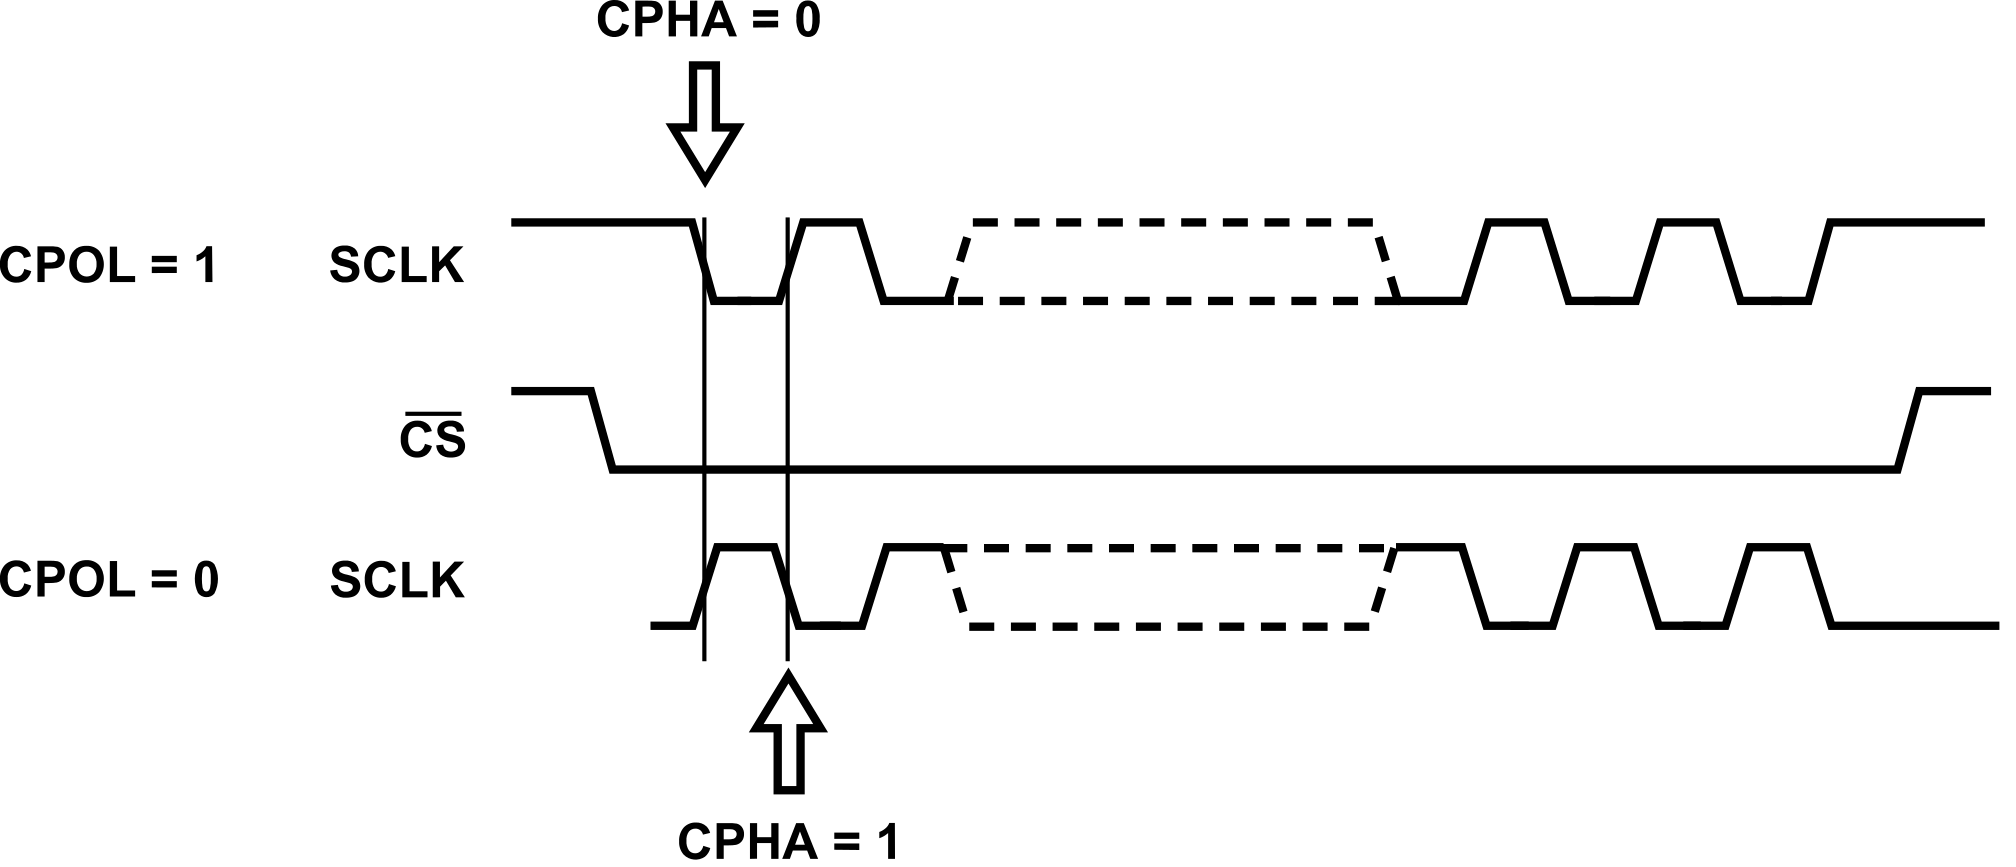
Modes SPI
En combinant les paramètres CPOL et CPHA, on obtient quatre modes SPI possibles :
- Mode 0 (CPOL = 0, CPHA = 0): L'horloge est au ralenti et les données sont capturées sur le front montant de l'horloge et propagées sur le front descendant.
- Mode 1 (CPOL = 0, CPHA = 1): L'horloge est au ralenti et les données sont capturées sur le front descendant de l'horloge et propagées sur le front montant.
- Mode 2 (CPOL = 1, CPHA = 0): L'horloge est au ralenti et les données sont capturées sur le front descendant de l'horloge et propagées sur le front montant.
- Mode 3 (CPOL = 1, CPHA = 1): L'horloge est au ralenti et les données sont capturées sur le front montant de l'horloge et propagées sur le front descendant.

Fonctionnement de SPI : Exemple de communication
Dans cet exemple, nous supposons qu'un microcontrôleur agit en tant que maître et communique avec deux périphériques : Esclave A et Esclave B.
Configuration initiale
Configuration de l'interface SPI:
- Maître: Le microcontrôleur est configuré comme maître SPI.
- Polarité de l'horloge (CPOL) et phase de l'horloge (CPHA): Ces paramètres définissent la manière dont les données sont échantillonnées et verrouillées. Pour simplifier, supposons que CPOL = 0 et CPHA = 0, ce qui signifie que les données sont échantillonnées sur le front montant de l'horloge.
- Vitesse d'horloge: Régler la vitesse d'horloge SPI en fonction des spécifications des périphériques.
Connecter les fils:
- SCK (horloge série): Connecter les deux esclaves.
- MOSI (Master Out Slave In): Connecter les deux esclaves.
- MISO (Master In Slave Out): Connecter les deux esclaves.
- SS/CS (Slave Select/Chip Select): Utiliser des lignes séparées pour chaque esclave (SS_A pour l'esclave A et SS_B pour l'esclave B).
Communication avec l'esclave A
Sélectionner l'esclave A:
- Tirer la ligne SS_A vers le bas pour sélectionner l'esclave A. Cette action permet à l'esclave A de communiquer avec le maître.
Transmission des données à l'esclave A:
- Données MOSI: Le maître envoie des données à l'esclave A bit par bit.
- Sur chaque front montant du SCK (puisque CPHA = 0), le maître envoie un bit de données via la ligne MOSI.
- L'esclave A lit les données MOSI sur chaque front montant.
- Données MISO: Simultanément, l'esclave A peut renvoyer des données au maître via la ligne MISO.
- Le maître lit les données MISO sur chaque front montant de SCK.
- Données MOSI: Le maître envoie des données à l'esclave A bit par bit.
Exemple de transfert de données:
- Supposons que le maître envoie l'octet à l'esclave A :
0xA5- Séquence de bits :
10100101 - Le maître transmet chaque bit sur la ligne MOSI tout en lisant de manière synchrone sur MISO.
- Séquence de bits :
- L'esclave A peut renvoyer un octet comme :
0x3C- Séquence de bits :
00111100
- Séquence de bits :
- Supposons que le maître envoie l'octet à l'esclave A :
Désélectionner l'esclave A:
- Tirer la ligne SS_A vers le haut pour mettre fin à la communication avec l'esclave A.
Types de topologies SPI
1. Lignes de sélection d'esclaves indépendantes
Configuration:
- Composants: Un dispositif maître et plusieurs dispositifs esclaves.
- Connexions:
- Lignes partagées : MOSI, MISO et SCK.
- Chaque esclave a sa propre ligne SS (Slave Select) connectée au maître.
Fonctionnement:
- Le maître détermine l'esclave avec lequel il souhaite communiquer en tirant vers le bas la ligne SS spécifique à cet esclave.
- Seul l'appareil esclave sélectionné est actif et communique avec le maître, tandis que les autres restent inactifs.
- Les données sont échangées sur les lignes partagées MOSI, MISO et SCK, le maître fournissant le signal d'horloge.
Avantages:
- Permet une configuration indépendante et simultanée pour chaque appareil esclave.
- Il est facile de gérer et de contrôler chaque esclave séparément.
Inconvénients:
- Nécessite une ligne SS distincte pour chaque esclave, ce qui augmente la complexité du câblage.
- L'espace physique peut devenir limité avec l'augmentation du nombre d'esclaves.

2. Topologie en guirlande
Configuration:
- Composants: Un dispositif maître et plusieurs dispositifs esclaves connectés en série.
- Connexions:
- Lignes partagées : SCK et une ligne de données continue (MOSI à MISO).
- Le maître envoie des données via une seule ligne MOSI ; MISO de chaque esclave se connecte à MOSI de l'esclave suivant.
- Une seule ligne SS est nécessaire pour l'ensemble de la chaîne.
Fonctionnement:
- Le maître transmet les données sous forme de flux continu à travers la chaîne.
- Chaque esclave transmet les données qu'il reçoit à l'esclave suivant dans la chaîne.
- Le maître reçoit les données du dernier esclave par l'intermédiaire de la ligne MISO.
- Tous les esclaves doivent fonctionner avec les mêmes paramètres SPI.
Avantages:
- Réduit le nombre de lignes SS nécessaires, ce qui simplifie le câblage.
- Convient aux scénarios dans lesquels il est crucial de minimiser les connexions.
Inconvénients:
- Augmentation de la latence des données en raison du passage séquentiel des données par chaque esclave.
- Gestion des données plus complexe, car chaque esclave doit traiter et transmettre correctement les données.
- La défaillance d'un esclave peut affecter la communication tout au long de la chaîne.

Qu'est-ce que le protocole I²C en électronique ?

I²C est un protocole de communication série couramment utilisé pour la communication entre puces sur de courtes distances, généralement entre des microcontrôleurs et des périphériques.a Il a été inventé par Philips dans les années 1980 et est conçu pour permettre une communication à faible vitesse et à faible coût en utilisant seulement deux fils. Ces fils supportent un mode de communication semi-duplex, permettant aux données de circuler dans les deux sens entre le maître et l'esclave, mais dans une seule direction à la fois.
Lignes de signaux I²C
SDA (ligne de données série)
- Fonction: La ligne SDA est utilisée pour transmettre des données entre les dispositifs sur le bus I²C. Elle est bidirectionnelle, ce qui signifie qu'elle peut être utilisée par les appareils maîtres et esclaves pour envoyer et recevoir des données.
- Fonctionnement: Les données sur la ligne SDA sont valides lorsque la ligne SCL (horloge) est haute. La ligne doit être maintenue stable pendant les périodes hautes de l'horloge pour assurer une transmission correcte des données.
- Structure: La ligne SDA est une connexion à drain ouvert ou à collecteur ouvert, ce qui signifie qu'elle peut être tirée vers le bas par n'importe quel dispositif sur le bus, mais qu'elle nécessite une résistance de tirage pour revenir à l'état haut.
SCL (ligne d'horloge série)
- Fonction: La ligne SCL est utilisée pour synchroniser le transfert de données entre les appareils. Elle fournit le signal d'horloge qui rythme les données envoyées sur la ligne SDA.
- Fonctionnement: Le dispositif maître génère le signal d'horloge sur la ligne SCL. Les appareils maître et esclave utilisent cette horloge pour chronométrer le transfert de données, ce qui garantit que tous les appareils lisent et écrivent des données de manière synchronisée.
- Structure: Comme la ligne SDA, la ligne SCL est également à drain ouvert/collecteur ouvert et nécessite une résistance de pull-up pour maintenir l'état haut lorsqu'elle n'est pas activement pilotée vers le bas.
Caractéristiques principales de l'I²C
- Capacité multi-maîtres: Plusieurs dispositifs maîtres peuvent gérer la communication sur le même bus.
- Câblage simple: Seuls deux fils sont nécessaires, ce qui réduit la complexité et le coût.
- Adressage: Les appareils sont reconnus par des adresses uniques (7 bits ou 10 bits).
- Arbitrage et détection des collisions: Garantit l'intégrité des données lorsque plusieurs maîtres entament une communication simultanément.
Processus de transmission des données I²C
Les données et les commandes sont transmises par séquences de 8 bits (octets). Chaque transmission d'octet est suivie d'un bit d'accusé de réception (ACK). L'absence d'ACK peut être utilisée pour signaler une erreur ou la fin d'une transmission.
Lecture d'un registre dans un dispositif

- Condition de départ: Le maître initie la communication en envoyant une condition de démarrage (S).
- Adresse de l'appareil avec bit d'écriture: Le maître envoie l'adresse de 7 bits de l'appareil esclave, suivie d'un bit d'écriture (0). Cela indique que le maître a l'intention d'écrire ou de spécifier l'adresse du registre à partir duquel il veut lire.
- Accusé de réception de l'esclave (ACK): Le dispositif esclave accuse réception de son adresse et de l'intention d'écrire.
- Adresse du registre: Le maître envoie une adresse de 8 bits du registre qu'il souhaite lire.
- Accusé de réception de l'esclave (ACK): L'esclave accuse réception de l'adresse du registre.
- Démarrage répété: Au lieu d'une condition d'arrêt, le maître envoie une condition de démarrage répétée (Sr) pour changer le sens de la communication sans libérer le bus.
- Adresse du dispositif avec bit de lecture: Le maître envoie la même adresse d'appareil esclave suivie d'un bit de lecture (1), indiquant qu'il souhaite maintenant lire les données.
- Accusé de réception de l'esclave (ACK): L'esclave accuse réception et se prépare à envoyer les données.
- Octet de données du registre: L'esclave envoie les données 8 bits du registre spécifié.
- Pas d'accusé de réception du maître (NACK): Le maître envoie un signal de non-acquittement pour indiquer la fin du processus de lecture.
- Condition d'arrêt (P): Le maître envoie une condition d'arrêt pour libérer le bus et mettre fin à la communication.
Écriture dans un registre d'un appareil

- Condition de départ: Le maître démarre la communication avec une condition de démarrage (S).
- Adresse de l'appareil avec bit d'écriture: Le maître envoie l'adresse 7 bits de l'appareil esclave, suivie d'un bit d'écriture (0), indiquant l'intention d'écrire.
- Accusé de réception de l'esclave (ACK): L'esclave accuse réception de son adresse.
- Adresse du registre: Le maître envoie une adresse de 8 bits du registre dans lequel les données seront écrites.
- Accusé de réception de l'esclave (ACK): L'esclave accuse réception de l'adresse du registre.
- Octet de données vers le registre: Le maître envoie les données de 8 bits à écrire dans le registre spécifié.
- Accusé de réception de l'esclave (ACK): L'esclave accuse réception des données.
- Condition d'arrêt (P): Le maître met fin à la communication en envoyant une condition d'arrêt, libérant ainsi le bus.
Couche physique I²C
Why use open-drain rather than push-pull outputs?
Fonctionnement de la sortie push-pull: In a push-pull output configuration, a device’s output pin directly drives the line to a high or low voltage. When driven high, internal transistors connect to the l'alimentation électrique, and when driven low, they connect to the ground.
Court-circuit: Plusieurs appareils sont souvent connectés sur le bus I²C. Si des sorties push-pull sont utilisées, il peut y avoir des conflits directs lorsqu'un appareil essaie de conduire le bus vers VDD alors qu'un autre essaie de le conduire vers la terre en même temps. Ces sorties conflictuelles conduisent à un chemin direct pour le courant de VDD à travers la sortie d'un dispositif vers celle d'un autre, s'écoulant vers la terre, résultant en un court-circuit.

How Open-Drain Works?
In an open-drain system, the output pin of a device is either pulling the line to ground, representing a logic ‘0’, or leaving it floating (disconnected). The floating state does not naturally become high, so this is where a pull-up resistor comes into play. The resistor is connected between the communication line and a higher voltage level (often the supply voltage). When no device is pulling the line low, the resistor ‘pulls’ the voltage on the line up to the higher voltage, which is read as a logic ‘1’.


Pull-up Resistor
Une résistance pull-up est une résistance connectée entre une ligne de signal (telle qu'une entrée de microcontrôleur) et une tension d'alimentation positive (typiquement VCC).
Pourquoi I²C a-t-il besoin de résistances d'excursion ?
Dans un bus I²C, chaque appareil peut tirer la ligne vers le bas en activant un MOSFET, connectant la ligne à la terre. Toutefois, lorsque l'appareil ne tire pas activement la ligne vers le bas, le MOSFET est désactivé, ce qui crée un circuit ouvert. Dans cet état, sans résistance de rappel, la ligne reste flottante, ce qui peut entraîner un comportement imprévisible et erratique en raison de la susceptibilité des lignes flottantes au bruit et aux interférences.
The pull-up resistor provides a path to the positive voltage supply (VCC or VDD), ensuring the line is held at a high logic level when not driven low by any device. This guarantees a stable and defined logic state, preventing the issues associated with floating lines and enabling reliable communication and operation in digital circuits.
Pourquoi la tension reste-t-elle constante après avoir traversé une résistance d'excursion dans un circuit I²C ?
Dans le schéma ci-dessous, pour que la ligne de signal soit à un niveau élevé dans une configuration à drain ouvert, le MOSFET doit être éteint. R2 représente l'entrée d'un autre dispositif et possède généralement une résistance équivalente très élevée. Lorsque le MOSFET est éteint, il équivaut à un circuit ouvert, ce qui signifie que R1 et R2 sont en série. 3,3 V sont fournis à la ligne de communication I²C (telle que SDA ou SCL) par l'intermédiaire d'une résistance d'excursion haute R1, R1 et R2 étant connectés en série.
Calcul de la résistance totale :
Lorsque le MOSFET est éteint et que le circuit est ouvert, R1 et R2 sont en série, formant une résistance totale \( R_{{text{total}} \) calculée comme suit :
\N- [R_{\text{total}} = R_1 + R_2 \N]
Étant donné que R2 a une valeur de résistance très élevée, elle influence de manière significative la résistance totale du circuit.
Calcul actuel :
Le courant \( I \) circulant dans le circuit est :
\[ I = \frac{V}{R_{\text{total}}} = \frac{3,3V}{R_1 + R_2} \]
En raison de la résistance élevée de R2, le courant résultant est très faible.
Calcul de la chute de tension :
- La chute de tension aux bornes de R1 ( V_{R1} ) est calculée comme suit :
\N[ V_{R1} = I \Nfois R_1 \N]
- La chute de tension aux bornes de R2 (V_{R2}), où se produit la plus grande partie de la chute de tension en raison de sa plus grande résistance, est la suivante :
\N[ V_{R2} = I \Nfois R_2 \N]
Effets de l'arrêt du MOSFET :
Lorsque le MOSFET est éteint et que le circuit est ouvert, R1 et R2 sont en série. Comme le courant traversant le circuit est minime, la chute de tension à travers R1 est également négligeable. Par conséquent, la quasi-totalité de l'alimentation de 3,3 V passe par R2.
Impact sur les lignes de communication I²C :
Le rôle de R1 en tant que résistance de rappel est crucial pour maintenir un état élevé sur les lignes de données ou d'horloge I²C lorsqu'elles sont inactives. Même si R1 et R2 sont en série avec le MOSFET éteint, la résistance élevée de R2 garantit que la chute de tension sur R1 reste minimale, ce qui permet de maintenir la tension sur la ligne I²C proche de la tension d'alimentation de 3,3V. Cette configuration garantit que la ligne reste élevée, ce qui est essentiel pour empêcher la ligne de flotter et assurer une communication I²C fiable.

Valeur de la résistance d'excursion
Capacité parasite
Parasitic capacitance exists between signal lines on a circuit board, among circuits intégréset d'autres composants électroniques. It can affect signal integrity and the response time of circuits. In the case of pull-up resistors, parasitic capacitance forms an RC filter with the resistor, determining the rise and fall times of signals. Considering the size of parasitic capacitance is vital for optimizing circuit performance and preventing signal delays in the design process.

Résistances d'excursion de grande valeur
Avantages:
- Faible courant de fuite: Une résistance pull-up de grande valeur limite le flux de courant, réduisant ainsi la consommation d'énergie. Ceci est particulièrement important dans les applications alimentées par batterie ou à faible consommation d'énergie.
Inconvénients:
- Faible capacité de conduite: La résistance d'excursion, associée à la capacité parasite, détermine le temps nécessaire à la tension de ligne pour atteindre un niveau élevé. Une valeur de résistance élevée entraîne une augmentation de la constante de temps RC, ce qui signifie que le temps de montée de la tension de ligne devient plus long. Si le temps de montée du signal est trop lent, il peut ne pas se stabiliser à un niveau élevé au cours du cycle d'horloge suivant d'un circuit numérique, ce qui affecte la vitesse de réponse et la fiabilité du circuit.
Résistances d'excursion de faible valeur
Avantages:
- Forte capacité de conduite: Une faible valeur de résistance diminue la constante de temps du réseau RC, accélérant ainsi le temps de montée de la tension de ligne. Ceci est critique pour circuits à grande vitesse car il permet au signal d'atteindre rapidement et de manière stable un niveau élevé.
Inconvénients:
- Courant de fuite élevé: Lorsque la valeur de la résistance d'excursion est faible, elle laisse passer une quantité importante de courant même lorsque le dispositif de sortie tente de la tirer vers le bas. Cela entraîne une augmentation de la consommation d'énergie globale et peut provoquer une surchauffe de l'appareil de sortie et potentiellement l'endommager dans certaines conditions.
SPI vs I²C: Detailed Comparison

Key Difference between SPI and I²C
| Fonctionnalité | SPI (interface périphérique série) | I²C (circuit intégré) |
|---|---|---|
| Vitesse de transfert des données | Jusqu'à 50 Mbps ou plus | Standard : 100 kHz, rapide : 400 kHz, mode rapide plus : 1 MHz, ultra-rapide : 5 MHz |
| Type de communication | Full-Duplex | Half-Duplex |
| Lignes requises | Au moins 4 (MISO, MOSI, SCLK, SS) | 2 (SDA, SCL) |
| Nombre de dispositifs | Limité par le nombre de lignes SS | Jusqu'à 127 dispositifs avec adressage 7 bits |
| Gestion des erreurs | Pas de contrôle d'erreur intégré | ACK/NACK intégré pour le contrôle des erreurs |
| Complexité du protocole | Simple | Plus complexe en raison de l'adressage et de l'arbitrage |
| Évolutivité | Extensibilité limitée en raison de la multiplicité des lignes SS | Facilement extensible grâce à l'adressage |
| Consommation électrique | Généralement plus élevé en raison du plus grand nombre de lignes et de la vitesse plus élevée | Moins élevé en raison du nombre réduit de lignes et de la vitesse plus lente |
| Flexibilité de la fréquence d'horloge | Réglable | Tarifs fixes pour différents modes |
| Étirement de l'horloge | Non pris en charge | Pris en charge, mais pas par tous les dispositifs |
Considérations clés pour choisir I²C ou SPI
1. Vitesse de transfert des données
I²C: Suitable for applications where lower to moderate data transfer speeds are acceptable, such as sensor data collection or configuration settings. Maximum speeds typically range from 100 kHz (Standard Mode) to 5 MHz (Ultra-Fast Mode).
SPI: Ideal for high-speed applications, such as real-time data processing or high-bandwidth peripherals. SPI can handle data rates up to 50 Mbps or higher.
2. Nombre de dispositifs
I²C: Prend en charge plusieurs dispositifs sur le même bus bifilaire, jusqu'à 127 dispositifs en utilisant l'adressage 7 bits. C'est une excellente solution pour les applications nécessitant la connexion de nombreux appareils avec un minimum de câblage.
SPI: Convient aux systèmes comportant moins d'appareils en raison de la nécessité de lignes SS (Slave Select) individuelles pour chaque esclave. Plus il y a d'appareils, plus il faut de broches.
3. Disponibilité des broches
I²C: Requires only two pins (SDA and SCL), making it suitable for microcontrollers with limited GPIO availability.
SPI: Requires at least four pins (MISO, MOSI, SCLK, SS) plus additional SS lines for each slave, which can quickly use up available pins.
4. Type de communication
I²C: Offre une communication semi-duplex, où les données ne peuvent être transmises ou reçues qu'à un seul moment. Il est souvent utilisé pour les configurations maître-esclave avec plusieurs périphériques.
SPI: Fournit une communication en duplex intégral, permettant la transmission et la réception simultanées de données. Il est avantageux pour les applications nécessitant un flux de données bidirectionnel à haut débit.
5. Complexité du protocole
I²C: Plus complexe en raison de l'adressage et de l'arbitrage, mais cette complexité permet de prendre en charge des fonctions telles que les capacités multimaîtres et le contrôle d'erreur avec les signaux ACK/NACK.
SPI: Protocole plus simple avec une surcharge minimale et sans schéma d'adressage. Il est simple à mettre en œuvre mais ne dispose pas de contrôle d'erreur intégré.
6. Consommation électrique
I²C: Consomme généralement moins d'énergie en raison d'un nombre réduit de lignes et d'une vitesse plus lente, ce qui le rend adapté aux applications alimentées par batterie.
SPI: Peut consommer plus d'énergie en raison des vitesses plus élevées et du plus grand nombre de lignes, mais il peut être efficace dans les systèmes à haute performance où la vitesse l'emporte sur les préoccupations en matière de consommation d'énergie.
7. Évolutivité et extensibilité
I²C: Facilement extensible avec plusieurs dispositifs sur le même bus, sans ajouter d'autres connexions physiques au-delà de SDA et SCL.
SPI: L'évolutivité peut s'avérer difficile en raison de la nécessité de lignes SS supplémentaires pour chaque appareil, ce qui limite le nombre de périphériques pouvant être connectés.
8. Exigences en matière de candidature
I²C: Idéal pour les applications telles que les réseaux de capteurs, la collecte de données à faible vitesse et les configurations où plusieurs appareils doivent communiquer avec un microcontrôleur en utilisant un câblage minimal.
SPI: Préférence pour les applications nécessitant des débits de données rapides, telles que les interfaces audio numériques, l'accès à la mémoire flash ou les pilotes d'affichage qui bénéficient d'un échange de données rapide.
Multiplexage des broches

Le multiplexage de broches permet à une seule broche d'un microcontrôleur ou d'un circuit intégré d'exécuter plusieurs fonctions. Cette approche permet de maximiser l'utilisation des broches disponibles, d'économiser de l'espace et de réduire les coûts.
Épingles multifonctions : Une seule broche physique peut être configurée pour servir différents objectifs, tels que l'entrée/sortie numérique (GPIO), l'entrée analogique ou les interfaces de communication telles que UART, SPI et I²C.
Configuration du logiciel : La fonction d'une broche peut être modifiée dynamiquement par programmation logicielle. La plupart des microcontrôleurs modernes disposent de registres permettant de configurer la fonction de chaque broche.
Avantages
- Peu encombrant : Réduit le nombre de broches nécessaires sur une puce, ce qui la rend adaptée aux petits boîtiers et aux conceptions compactes.
- Réduction des coûts : Diminue le coût global du système en réduisant le besoin de composants supplémentaires ou de puces plus grandes.
- Flexibilité de la conception : Permet des conceptions polyvalentes qui peuvent s'adapter à diverses applications sans nécessiter de changement de matériel.
Application pratique du multiplexage des broches
Scénario
Dans un système de surveillance de l'environnement, vous devez utiliser à la fois un capteur I²C (tel qu'un capteur de température et d'humidité) et un dispositif SPI (comme une carte SD pour l'enregistrement des données) avec un microcontrôleur dont les broches sont limitées.
Comment fonctionne le multiplexage des broches
Épingles partagées : Le microcontrôleur possède des broches qui peuvent être configurées pour remplir plusieurs fonctions. Par exemple, le même jeu de broches peut être utilisé pour les communications I²C et SPI.
Configuration initiale :
- Mode I²C : Initialement, les broches sont configurées pour la communication I²C. Le microcontrôleur utilise ces broches pour lire les données du capteur I²C.
Passage à SPI :
- Lorsque le moment est venu d'enregistrer les données du capteur, le microcontrôleur modifie la configuration des broches pour les faire passer en mode SPI.
- Cela permet au microcontrôleur de communiquer avec la carte SD en utilisant les mêmes broches physiques, mais en exécutant une fonction différente.
Commutation dynamique :
- Le microcontrôleur peut basculer entre les modes I²C et SPI selon les besoins, ce qui permet une utilisation efficace des broches disponibles.
- Cette flexibilité permet au système de recueillir des données de capteurs et de les enregistrer en utilisant un minimum de ressources matérielles.
Conclusion
Le choix entre I²C et SPI dépend de plusieurs facteurs, notamment le nombre d'appareils, les exigences en matière de vitesse des données et la complexité. L'I²C est idéal pour les projets comportant plusieurs appareils sur un seul bus en raison de sa simplicité et de sa configuration à deux fils. Il convient parfaitement aux applications à faible vitesse pour lesquelles il est essentiel de minimiser le câblage. SPI est préférable pour le transfert de données à grande vitesse et convient aux applications nécessitant une communication rapide. Il offre un meilleur débit grâce à sa nature full-duplex mais nécessite plus de fils, ce qui peut ajouter à la complexité.
FAQs about SPI & I2C
Yes, several alternatives to I2C and SPI exist, each with its own advantages and use cases. UART (Universal Asynchronous Receiver-Transmitter) is a common alternative used for serial communication, especially in point-to-point connections. It is simple and does not require a clock line. Another alternative is CAN (Controller Area Network), widely used in automobile et industrial applications for robust and reliable communication over longer distances. For wireless communication, protocols like Bluetooth and Wi-Fi can be considered depending on the application requirements.
Le choix entre I2C et SPI dépend de plusieurs facteurs, notamment le nombre d'appareils, les exigences en matière de vitesse des données et la complexité. L'I2C est idéal pour les projets comportant plusieurs appareils sur un seul bus en raison de sa simplicité et de sa configuration à deux fils. Il convient parfaitement aux applications à faible vitesse pour lesquelles il est essentiel de minimiser le câblage. SPI est préférable pour le transfert de données à grande vitesse et convient aux applications nécessitant une communication rapide. Il offre un meilleur débit grâce à sa nature full-duplex, mais nécessite plus de fils, ce qui peut ajouter à la complexité. Tenez compte des exigences de votre projet, telles que la vitesse, la distance et le nombre d'appareils, pour prendre une décision éclairée.
Oui, de nombreux microcontrôleurs modernes prennent en charge les protocoles I2C et SPI. Vous pouvez utiliser les deux sur un même microcontrôleur afin de tirer parti des atouts de chaque protocole pour les différents composants d'un même système. Par exemple, vous pouvez utiliser I2C pour la communication avec des capteurs qui nécessitent moins de bande passante et SPI pour des dispositifs tels que des écrans ou des mémoires qui nécessitent des débits de données plus élevés. L'utilisation des deux protocoles permet une plus grande flexibilité et des performances optimisées dans les domaines suivants systèmes embarqués.
Dans le cas de l'I2C, les problèmes les plus courants sont les conflits d'adresses entre les appareils, les interférences sonores sur le bus et les problèmes d'étirement de l'horloge. Ces problèmes peuvent entraîner une corruption des données ou une perte de communication. Pour SPI, les problèmes concernent souvent des réglages incorrects de la polarité ou de la phase de l'horloge, des débits de données inadaptés entre les dispositifs maître et esclave, et des problèmes de synchronisation, en particulier dans les configurations multi-esclaves. Le dépannage de ces protocoles nécessite de vérifier les paramètres de configuration, de s'assurer que le câblage est correct et parfois d'ajuster les valeurs de la résistance d'excursion haute pour l'I2C.
La vitesse d'horloge est cruciale dans les communications I2C et SPI, car elle détermine la vitesse à laquelle les données sont transférées entre les dispositifs. Dans le cas de l'I2C, des vitesses d'horloge plus élevées peuvent entraîner une augmentation du bruit et une diminution de la fiabilité, en particulier sur de longues distances. Il est important de choisir une vitesse d'horloge qui concilie vitesse et fiabilité. En SPI, la vitesse d'horloge affecte le débit ; cependant, des vitesses plus élevées peuvent entraîner des problèmes d'intégrité du signal. La sélection d'une vitesse d'horloge appropriée implique de prendre en compte les spécifications des appareils maître et esclave afin de garantir une communication stable.
Obtenir un devis
Blogs associés
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than