
Índice
Protocolos de comunicação SPI vs I2C: Principais diferenças
O que é o protocolo SPI em eletrónica?
O Interface periférica de série (SPI), developed by Motorola, is one of the most popular electronic communication interfaces. It facilitates high-speed data exchange between microcontrollers and peripheral devices such as sensors, analog-to-digital converters, LCDs, and memory devices.
SPI is classified as a serial communication protocol because it transmits data bit by bit in a continuous stream over the MOSI (Master Out Slave In) e MISO (Master In Slave Out) lines, with each line acting as a single channel for data transfer. This sequential approach ensures that each bit follows the previous one, synchronized by the clock signal provided by the master device.

Linhas de sinal principal SPI
O SPI funciona utilizando uma arquitetura mestre-escravo, em que o dispositivo mestre controla a comunicação e emite comandos para os dispositivos escravos, que respondem em conformidade. O protocolo utiliza quatro linhas principais para a comunicação:
MOSI (Master Out Slave In): Esta linha transporta os dados transmitidos do dispositivo mestre para os dispositivos escravos. Por exemplo, facilita a comunicação de um microcontrolador com dispositivos sensores.
MISO (Master In Slave Out): Esta linha é utilizada para transmitir dados do dispositivo escravo de volta para o mestre, como os dados do sensor que estão a ser enviados para um microcontrolador.
SCK (Relógio de série): O dispositivo mestre gera o sinal de relógio nesta linha, que sincroniza a transmissão de dados entre os dispositivos mestre e escravo.
SS (Seleção de Escravo): Esta linha é utilizada para selecionar o dispositivo escravo para comunicação. O slave é ativado por um nível de tensão baixo, que é conhecido como active low.
Embora a SPI se tenha tornado uma norma de facto na indústria eletrónica, não é uma norma de jure, o que significa que não tem uma especificação oficial. Esta flexibilidade pode ser vantajosa para os projectistas, permitindo-lhes maximizar as capacidades dos componentes individuais. No entanto, também pode complicar a interconexão entre diferentes componentes de vários fabricantes, uma vez que variações na implementação podem levar a problemas de compatibilidade.
Modos de transmissão SPI
CPOL: Polaridade do relógio
- Definição: CPOL (Clock Polarity) refere-se ao estado de inatividade da linha de relógio quando não está a ocorrer qualquer comunicação.
- Função: CPOL determines the initial logic level of the clock signal before the start of a communication session. It controls whether the clock line idles at a low (0 volts) or alta tensão level when there are no data exchanges.
CPHA: Fase do relógio
- Definição: CPHA (Clock Phase) indica quando é que os dados são amostrados e quando é que os dados devem ser estáveis em relação aos bordos do relógio.
- Função: CPHA decide em que borda do relógio os dados devem ser amostrados. Se CPHA estiver definido para 0, os dados são amostrados no primeiro bordo do ciclo de relógio (ou o bordo ascendente se CPOL for 0, ou o bordo descendente se CPOL for 1). Se CPHA estiver definido para 1, os dados são amostrados no segundo bordo do ciclo de relógio (ou o bordo descendente se CPOL for 0, ou o bordo ascendente se CPOL for
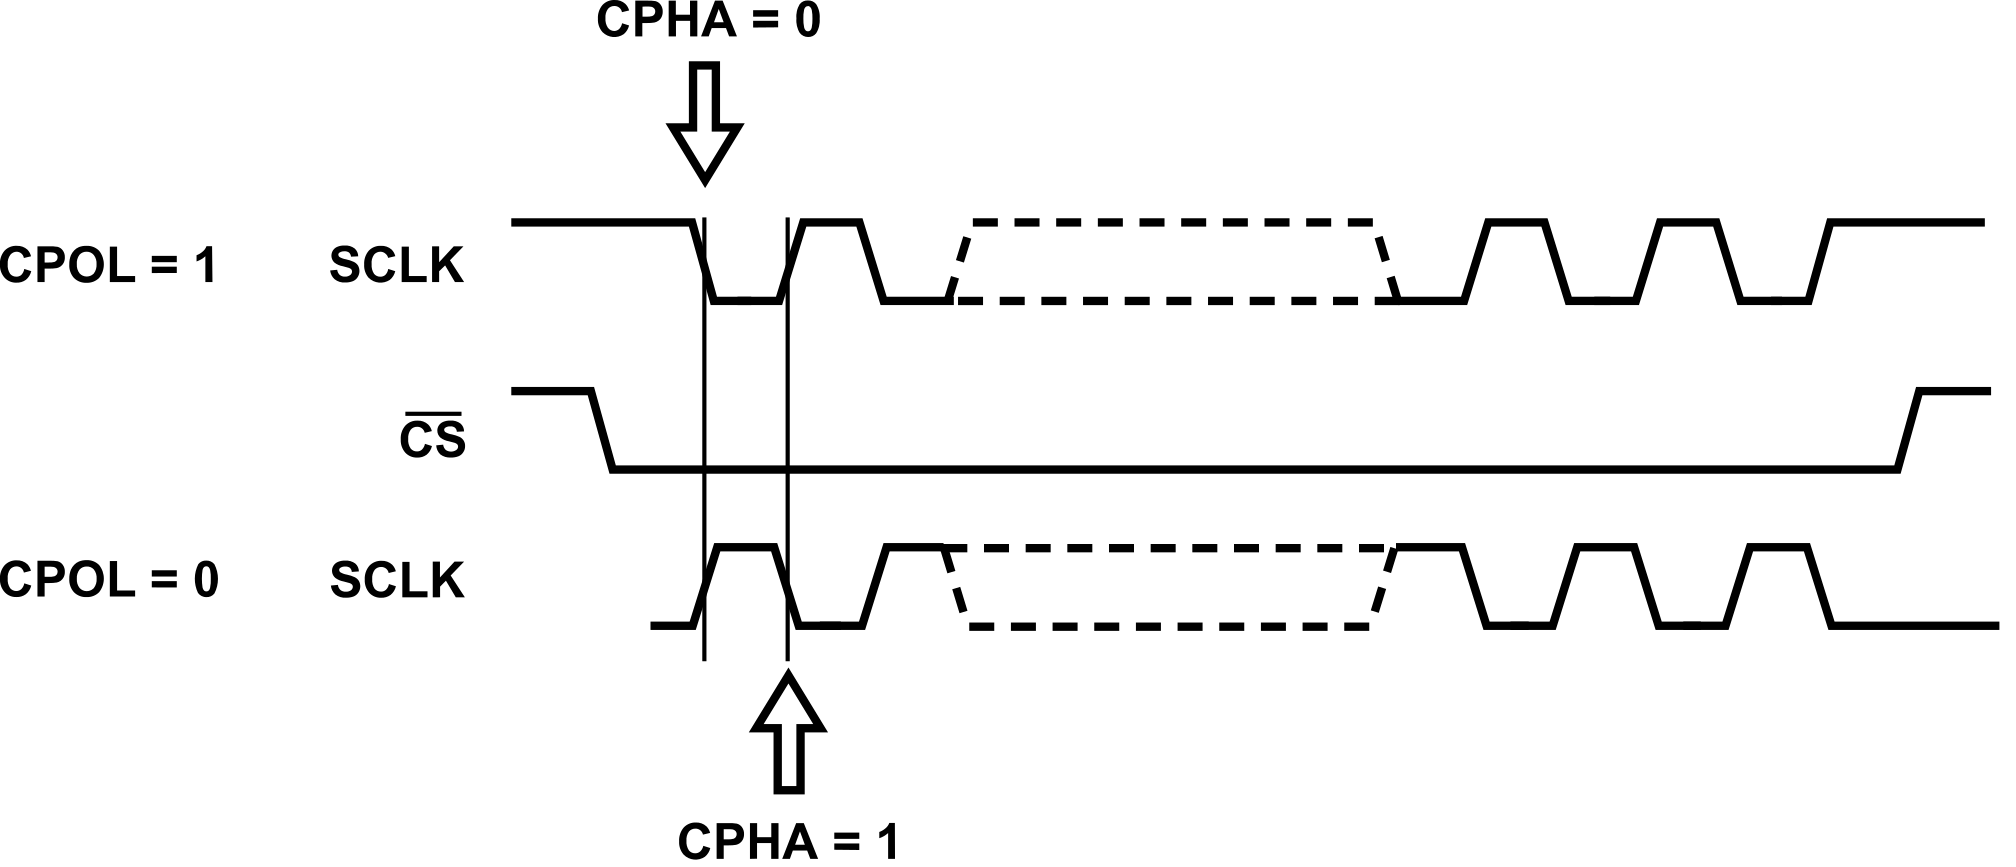
Modos SPI
Combinando as definições CPOL e CPHA, obtém-se quatro modos SPI possíveis:
- Modo 0 (CPOL = 0, CPHA = 0): O relógio está inativo em baixo e os dados são captados no bordo ascendente do relógio e propagados no bordo descendente.
- Modo 1 (CPOL = 0, CPHA = 1): O relógio está inativo em baixo e os dados são captados no bordo descendente do relógio e propagados no bordo ascendente.
- Modo 2 (CPOL = 1, CPHA = 0): O relógio está inativo e os dados são captados no bordo descendente do relógio e propagados no bordo ascendente.
- Modo 3 (CPOL = 1, CPHA = 1): O relógio está inativo, e os dados são captados no bordo ascendente do relógio e propagados no bordo descendente.

Como funciona o SPI: Exemplo de comunicação
Neste exemplo, assumimos que um microcontrolador actua como mestre, comunicando com dois periféricos: Escravo A e Escravo B.
Configuração inicial
Configurar a interface SPI:
- Mestre: O microcontrolador é configurado como o mestre SPI.
- Polaridade do relógio (CPOL) e fase do relógio (CPHA): Estes parâmetros definem a forma como os dados são amostrados e bloqueados. Para simplificar, assuma CPOL = 0 e CPHA = 0, o que significa que os dados são amostrados na borda ascendente do relógio.
- Velocidade do relógio: Definir a velocidade do relógio SPI de acordo com as especificações dos periféricos.
Ligar os fios:
- SCK (Relógio de série): Ligar a ambos os escravos.
- MOSI (Master Out Slave In): Ligar a ambos os escravos.
- MISO (Master In Slave Out): Ligar a ambos os escravos.
- SS/CS (Seleção de escravo/Seleção de chip): Utilizar linhas separadas para cada escravo (SS_A para o escravo A e SS_B para o escravo B).
Comunicação com o Escravo A
Selecionar Escravo A:
- Puxe a linha SS_A para baixo para selecionar o Escravo A. Esta ação permite que o Escravo A comunique com o mestre.
Transmissão de dados para o escravo A:
- Dados MOSI: O mestre envia os dados para o escravo A, bit a bit.
- Em cada borda ascendente da SCK (desde que CPHA = 0), o mestre envia um bit de dados através da linha MOSI.
- O escravo A lê os dados MOSI em cada borda ascendente.
- Dados MISO: Simultaneamente, o Escravo A pode enviar dados de volta para o mestre através da linha MISO.
- O mestre lê os dados MISO em cada borda ascendente de SCK.
- Dados MOSI: O mestre envia os dados para o escravo A, bit a bit.
Exemplo de transferência de dados:
- Suponhamos que o mestre envia o byte para o escravo A:
0xA5- Sequência de bits:
10100101 - O mestre transmite cada bit na linha MOSI enquanto lê sincronizadamente a partir de MISO.
- Sequência de bits:
- O escravo A pode devolver um byte como :
0x3C- Sequência de bits:
00111100
- Sequência de bits:
- Suponhamos que o mestre envia o byte para o escravo A:
Anular a seleção do Escravo A:
- Puxe a linha SS_A para cima para terminar a comunicação com o Escravo A.
Tipos de topologias SPI
1. Linhas independentes de seleção de escravos
Configuração:
- Componentes: Um dispositivo mestre e vários dispositivos escravos.
- Ligações:
- Linhas partilhadas: MOSI, MISO e SCK.
- Cada escravo tem a sua própria linha SS (Slave Select) ligada ao mestre.
Funcionamento:
- O mestre controla o escravo com quem comunicar, puxando para baixo a linha SS específica para esse escravo.
- Apenas o dispositivo escravo selecionado está ativo e comunica com o mestre, enquanto os outros permanecem inactivos.
- Os dados são trocados através das linhas partilhadas MOSI, MISO e SCK, com o mestre a fornecer o sinal de relógio.
Vantagens:
- Permite a configuração independente e simultânea de cada dispositivo escravo.
- Fácil de gerir e controlar cada escravo separadamente.
Desvantagens:
- Requer uma linha SS separada para cada escravo, aumentando a complexidade da cablagem.
- O espaço físico pode tornar-se limitado com o aumento do número de escravos.

2. Topologia em cadeia
Configuração:
- Componentes: Um dispositivo mestre e vários dispositivos escravos ligados em série.
- Ligações:
- Linhas partilhadas: SCK e uma linha de dados contínua (MOSI a MISO).
- O mestre envia dados através de uma única linha MOSI; o MISO de cada escravo liga-se ao MOSI do escravo seguinte.
- Só é necessária uma linha SS para toda a cadeia.
Funcionamento:
- O mestre transmite dados como um fluxo contínuo através da cadeia.
- Cada slave passa os dados que recebe para o slave seguinte na cadeia.
- O master recebe dados do último slave através da linha MISO.
- Todos os escravos devem funcionar com as mesmas definições SPI.
Vantagens:
- Reduz o número de linhas SS necessárias, simplificando a cablagem.
- Adequado para cenários em que a minimização das ligações é crucial.
Desvantagens:
- Aumento da latência dos dados devido à passagem sequencial dos dados por cada escravo.
- Gestão de dados mais complexa, uma vez que cada slave deve tratar e transmitir corretamente os dados.
- Uma falha num escravo pode afetar a comunicação em toda a cadeia.

O que é o protocolo I²C em eletrónica?

O I²C é um protocolo de comunicação em série normalmente utilizado para a comunicação entre chips a curtas distâncias, normalmente entre microcontroladores e dispositivos periféricos.a Foi inventado pela Philips na década de 1980 e foi concebido para permitir uma comunicação de baixa velocidade e baixo custo utilizando apenas dois fios. Estes fios suportam um modo de comunicação half-duplex, permitindo que os dados viajem em ambas as direcções entre o mestre e o escravo, mas apenas numa direção de cada vez.
Linhas de sinal I²C
SDA (Linha de dados de série)
- Função: A linha SDA é utilizada para a transmissão de dados entre dispositivos no bus I²C. É bidirecional, o que significa que pode ser utilizada pelos dispositivos mestre e escravo para enviar e receber dados.
- Funcionamento: Os dados na linha SDA são válidos quando a linha SCL (relógio) está alta. A linha deve ser mantida estável durante os períodos altos do relógio para garantir a transmissão correta dos dados.
- Estrutura: A linha SDA é uma ligação de dreno aberto ou de coletor aberto, o que significa que pode ser puxada para baixo por qualquer dispositivo no barramento, mas requer uma resistência de pull-up para voltar a um estado alto.
SCL (Linha de relógio de série)
- Função: A linha SCL é utilizada para sincronizar a transferência de dados entre dispositivos. Fornece o sinal de relógio que cronometra os dados que estão a ser enviados através da linha SDA.
- Funcionamento: O dispositivo mestre gera o sinal de relógio na linha SCL. Tanto os dispositivos mestre como os escravos utilizam este relógio para cronometrar a transferência de dados, assegurando que todos os dispositivos lêem e escrevem dados em sincronia.
- Estrutura: Tal como a linha SDA, a linha SCL também é de dreno aberto/coletor aberto e requer uma resistência de pull-up para manter o estado elevado quando não é ativamente conduzida para baixo.
Caraterísticas principais do I²C
- Capacidade Multi-Mestre: Vários dispositivos mestres podem gerir a comunicação no mesmo barramento.
- Cablagem simples: São necessários apenas dois fios, o que reduz a complexidade e o custo.
- Endereçamento: Os dispositivos são reconhecidos por endereços únicos (7-bit ou 10-bit).
- Arbitragem e deteção de colisão: Assegura a integridade dos dados quando vários mestres iniciam a comunicação em simultâneo.
Processo de transmissão de dados I²C
Os dados e os comandos são transmitidos em sequências de 8 bits (bytes). Cada transmissão de byte é seguida de um bit de confirmação (ACK). A ausência de um ACK pode ser utilizada para assinalar um erro ou o fim de uma transmissão.
Ler a partir de um registo num dispositivo

- Condição inicial: O mestre inicia a comunicação enviando uma condição de arranque (S).
- Endereço do dispositivo com bit de escrita: O mestre envia o endereço de 7 bits do dispositivo escravo, seguido de um bit de escrita (0). Isto indica que o mestre pretende escrever ou especificar o endereço do registo a partir do qual pretende ler.
- Confirmação do escravo (ACK): O dispositivo escravo acusa a receção do seu endereço e a intenção de escrever.
- Endereço de registo: O mestre envia um endereço de 8 bits do registo que deseja ler.
- Confirmação do escravo (ACK): O escravo acusa a receção do endereço de registo.
- Início repetido: Em vez de uma condição de paragem, o mestre envia uma condição de arranque repetida (Sr) para mudar a direção da comunicação sem libertar o barramento.
- Endereço do dispositivo com bit de leitura: O mestre envia o mesmo endereço do dispositivo escravo seguido de um bit de leitura (1), indicando que agora deseja ler dados.
- Confirmação do escravo (ACK): O escravo confirma a receção e prepara-se para enviar os dados.
- Byte de dados do registo: O slave envia os dados de 8 bits do registo especificado.
- Sem confirmação do mestre (NACK): O mestre envia um sinal de não reconhecimento para indicar o fim do processo de leitura.
- Condição de paragem (P): O mestre envia uma condição de paragem para libertar o barramento e terminar a comunicação.
Escrever num registo de um dispositivo

- Condição inicial: O mestre inicia a comunicação com uma condição de arranque (S).
- Endereço do dispositivo com bit de escrita: O mestre envia o endereço de 7 bits do dispositivo escravo, seguido de um bit de escrita (0), indicando a intenção de escrever.
- Confirmação do escravo (ACK): O escravo acusa a receção do seu endereço.
- Endereço de registo: O mestre envia um endereço de 8 bits do registo onde os dados serão escritos.
- Confirmação do escravo (ACK): O escravo acusa a receção do endereço de registo.
- Byte de dados para registo: O mestre envia os dados de 8 bits a serem escritos no registo especificado.
- Confirmação do escravo (ACK): O slave acusa a receção dos dados.
- Condição de paragem (P): O mestre termina a comunicação enviando uma condição de paragem, libertando o barramento.
Camada física I²C
Why use open-drain rather than push-pull outputs?
Funcionamento da saída Push-Pull: In a push-pull output configuration, a device’s output pin directly drives the line to a high or low voltage. When driven high, internal transistors connect to the fonte de energia, and when driven low, they connect to the ground.
Curto-circuito: É frequente haver vários dispositivos ligados ao bus I²C. Se forem utilizadas saídas push-pull, pode haver conflitos diretos quando um dispositivo tenta conduzir o barramento para VDD enquanto outro tenta conduzi-lo para a terra ao mesmo tempo. Estas saídas em conflito levam a um caminho direto para a corrente de VDD através da saída de um dispositivo para a saída de outro, fluindo para a terra, resultando num curto-circuito.

How Open-Drain Works?
In an open-drain system, the output pin of a device is either pulling the line to ground, representing a logic ‘0’, or leaving it floating (disconnected). The floating state does not naturally become high, so this is where a pull-up resistor comes into play. The resistor is connected between the communication line and a higher voltage level (often the supply voltage). When no device is pulling the line low, the resistor ‘pulls’ the voltage on the line up to the higher voltage, which is read as a logic ‘1’.


Pull-up Resistor
Uma resistência pull-up é uma resistência ligada entre uma linha de sinal (como a entrada de um microcontrolador) e uma fonte de tensão positiva (normalmente VCC).
Por que o I²C precisa de resistores de pull-up?
Num bus I²C, cada dispositivo pode puxar a linha para baixo ligando um MOSFET, ligando a linha à terra. No entanto, quando o dispositivo não está a conduzir ativamente a linha para baixo, o MOSFET é desligado, criando um circuito aberto. Neste estado, sem um resistor pull-up, a linha seria deixada flutuante, o que poderia resultar em um comportamento imprevisível e errático devido à suscetibilidade das linhas flutuantes a ruídos e interferências.
The pull-up resistor provides a path to the positive voltage supply (VCC or VDD), ensuring the line is held at a high logic level when not driven low by any device. This guarantees a stable and defined logic state, preventing the issues associated with floating lines and enabling reliable communication and operation in digital circuits.
Por que a tensão permanece constante após passar por um resistor de pull-up em um circuito I²C?
No diagrama de circuito abaixo, para que a linha de sinal esteja a um nível alto numa configuração de dreno aberto, o MOSFET tem de estar desligado. R2 representa a entrada para outro dispositivo e, normalmente, tem uma resistência equivalente muito elevada. Quando o MOSFET está desligado, é equivalente a um circuito aberto, o que significa que R1 e R2 estão em série. São fornecidos 3,3 V à linha de comunicação I²C (como SDA ou SCL) através de uma resistência pull-up R1, com R1 e R2 ligados em série.
Cálculo da resistência total:
Com o MOSFET desligado e o circuito aberto, R1 e R2 estão em série, formando uma resistência total \( R_{\text{total}} \) calculada como:
\[ R_{\text{total}} = R_1 + R_2 \]
Dado que R2 tem um valor de resistência muito elevado, influencia significativamente a resistência total do circuito.
Cálculo atual:
A corrente \( I \) que flui através do circuito é:
\[ I = \frac{V}{R_{\text{total}}} = \frac{3,3V}{R_1 + R_2} \]
Devido à elevada resistência de R2, a corrente resultante é muito pequena.
Cálculo da queda de tensão:
- A queda de tensão em R1 \( V_{R1} \) é calculada como:
\[ V_{R1} = I \times R_1 \]
- A queda de tensão em R2 \( V_{R2} \), onde ocorre a maior parte da queda de tensão devido à sua maior resistência, é:
\V_{R2} = I \times R_2 \]
Efeitos de o MOSFET estar desligado:
Com o MOSFET desligado e o circuito aberto, R1 e R2 estão em série. Uma vez que a corrente através do circuito é mínima, a queda de tensão em R1 também é insignificante. Consequentemente, quase toda a tensão de alimentação de 3,3V cai em R2.
Impacto nas linhas de comunicação I²C:
O papel de R1 como resistor pull-up é crucial para manter um estado alto nas linhas de dados ou de relógio I²C quando estão inactivas. Apesar de R1 e R2 estarem em série com o MOSFET desligado, a elevada resistência de R2 assegura que a queda de tensão em R1 permanece mínima, mantendo assim a tensão na linha I²C próxima da tensão de alimentação de 3,3V. Esta configuração assegura que a linha se mantém alta, o que é essencial para evitar que a linha flutue e assegurar uma comunicação I²C fiável.

Valor do resistor de pull-up
Capacitância parasita
Parasitic capacitance exists between signal lines on a circuit board, among circuitos integradose outros componentes electrónicos. It can affect signal integrity and the response time of circuits. In the case of pull-up resistors, parasitic capacitance forms an RC filter with the resistor, determining the rise and fall times of signals. Considering the size of parasitic capacitance is vital for optimizing circuit performance and preventing signal delays in the design process.

Resistências Pull-Up de alto valor
Vantagens:
- Corrente de fuga baixa: Uma resistência pull-up de valor elevado limita o fluxo de corrente, reduzindo assim o consumo de energia. Isto é particularmente importante em aplicações alimentadas por bateria ou de baixo consumo.
Desvantagens:
- Fraca capacidade de condução: A resistência de pull-up, juntamente com a capacitância parasita, determina o tempo que leva para a tensão de linha subir para um nível alto. Um valor de resistência elevado leva a um aumento da constante de tempo RC, o que significa que o tempo de subida da tensão de linha se torna mais longo. Se o tempo de subida do sinal for demasiado lento, pode não estabilizar a um nível elevado no ciclo de relógio seguinte de um circuito digital, afectando a velocidade de resposta e a fiabilidade do circuito.
Resistências Pull-Up de baixo valor
Vantagens:
- Forte capacidade de condução: Um valor de resistência baixo diminui a constante de tempo da rede RC, acelerando assim o tempo de subida da tensão de linha. Isto é crítico para circuitos de alta velocidade porque assegura que o sinal atinge rapidamente e de forma estável um nível elevado.
Desvantagens:
- Corrente de fuga elevada: Quando o valor da resistência do resistor pull-up é baixo, continua a permitir a passagem de uma quantidade significativa de corrente, mesmo quando o dispositivo de saída tenta puxá-lo para baixo. Isto leva a um aumento do consumo geral de energia e pode fazer com que o dispositivo de saída sobreaqueça e fique potencialmente danificado em determinadas condições.
SPI vs I²C: Detailed Comparison

Key Difference between SPI and I²C
| Característica | SPI (Interface Periférica de Série) | I²C (Circuito Interintegrado) |
|---|---|---|
| Velocidade de transferência de dados | Até 50 Mbps ou mais | Standard: 100 kHz, Fast: 400 kHz, Fast-mode Plus: 1 MHz, Ultra-Fast: 5 MHz |
| Tipo de comunicação | Full-Duplex | Half-Duplex |
| Linhas necessárias | Pelo menos 4 (MISO, MOSI, SCLK, SS) | 2 (SDA, SCL) |
| Número de dispositivos | Limitado pelo número de linhas SS | Até 127 dispositivos com endereçamento de 7 bits |
| Tratamento de erros | Sem verificação de erros incorporada | ACK/NACK incorporado para verificação de erros |
| Complexidade do protocolo | Simples | Mais complexo devido ao endereçamento e à arbitragem |
| Escalabilidade | Escalabilidade limitada devido a múltiplas linhas SS | Facilmente escalável com endereçamento |
| Consumo de energia | Geralmente mais elevado devido ao maior número de linhas e à maior velocidade | Menor devido ao menor número de linhas e à velocidade mais lenta |
| Flexibilidade da taxa de relógio | Ajustável | Taxas fixas para diferentes modos |
| Alongamento do relógio | Não suportado | Suportado, mas não por todos os dispositivos |
Principais considerações para a escolha de I²C ou SPI
1. Velocidade de transferência de dados
I²C: Suitable for applications where lower to moderate data transfer speeds are acceptable, such as sensor data collection or configuration settings. Maximum speeds typically range from 100 kHz (Standard Mode) to 5 MHz (Ultra-Fast Mode).
SPI: Ideal for high-speed applications, such as real-time data processing or high-bandwidth peripherals. SPI can handle data rates up to 50 Mbps or higher.
2. Número de dispositivos
I²C: Suporta vários dispositivos no mesmo bus de dois fios, até 127 dispositivos utilizando endereçamento de 7 bits. É excelente para aplicações que necessitem de ligar muitos dispositivos com um mínimo de cablagem.
SPI: Adequado para sistemas com menos dispositivos devido à necessidade de linhas SS (Slave Select) individuais para cada escravo. Mais dispositivos significam que são necessários mais pinos.
3. Disponibilidade de pinos
I²C: Requires only two pins (SDA and SCL), making it suitable for microcontrollers with limited GPIO availability.
SPI: Requires at least four pins (MISO, MOSI, SCLK, SS) plus additional SS lines for each slave, which can quickly use up available pins.
4. Tipo de comunicação
I²C: Oferece comunicação half-duplex, em que os dados só podem ser transmitidos ou recebidos de uma só vez. É frequentemente utilizado para configurações mestre-escravo com vários periféricos.
SPI: Fornece comunicação full-duplex, permitindo a transmissão e receção simultâneas de dados. É vantajoso para aplicações que requerem um fluxo de dados bidirecional de elevado débito.
5. Complexidade do protocolo
I²C: Mais complexo devido ao endereçamento e à arbitragem, mas esta complexidade suporta caraterísticas como a capacidade de vários mestres e a verificação de erros com sinais ACK/NACK.
SPI: Protocolo mais simples com um mínimo de sobrecarga e sem esquema de endereçamento. É fácil de implementar, mas não possui controlo de erros incorporado.
6. Consumo de energia
I²C: Geralmente consome menos energia devido ao menor número de linhas e à velocidade mais lenta, o que o torna adequado para aplicações alimentadas por bateria.
SPI: Pode consumir mais energia devido a velocidades mais elevadas e a um maior número de linhas, mas pode ser eficiente em sistemas de elevado desempenho em que a velocidade supera as preocupações com a energia.
7. Escalabilidade e capacidade de expansão
I²C: Facilmente escalável com vários dispositivos no mesmo barramento, sem adicionar mais ligações físicas para além de SDA e SCL.
SPI: A escalabilidade pode ser um desafio devido à necessidade de linhas SS adicionais para cada dispositivo, limitando o número de periféricos que podem ser ligados.
8. Requisitos de candidatura
I²C: Ideal para aplicações como redes de sensores, recolha de dados a baixa velocidade e configurações em que vários dispositivos têm de comunicar com um microcontrolador utilizando um mínimo de cablagem.
SPI: Preferido para aplicações que exigem taxas de dados rápidas, como interfaces de áudio digital, acesso à memória flash ou controladores de ecrã que beneficiam de uma troca rápida de dados.
Multiplexagem de pinos

A multiplexagem de pinos permite que um único pino num microcontrolador ou circuito integrado desempenhe várias funções. Esta abordagem ajuda a maximizar a utilização dos pinos disponíveis, poupando espaço e reduzindo custos.
Pinos multifunções: Um único pino físico pode ser configurado para servir diferentes propósitos, como entrada/saída digital (GPIO), entrada analógica ou interfaces de comunicação como UART, SPI e I²C.
Configuração de software: A função de um pino pode ser alterada dinamicamente através de programação por software. A maioria dos microcontroladores modernos tem registos que permitem configurar a função de cada pino.
Vantagens
- Economia de espaço: Reduz o número de pinos necessários num chip, tornando-o adequado para pequenas embalagens e designs compactos.
- Redução de custos: Diminui o custo global do sistema, reduzindo a necessidade de componentes adicionais ou de chips maiores.
- Flexibilidade de conceção: Permite concepções versáteis que podem adaptar-se a várias aplicações sem necessidade de alterações de hardware.
Aplicação prática da multiplexagem de pinos
Cenário
Num sistema de monitorização ambiental, é necessário utilizar um sensor I²C (como um sensor de temperatura e humidade) e um dispositivo SPI (como um cartão SD para registo de dados) com um microcontrolador que tem pinos limitados.
Como funciona a multiplexagem de pinos
Pins partilhados: O microcontrolador tem pinos que podem ser configurados para servir várias funções. Por exemplo, o mesmo conjunto de pinos pode ser usado para comunicações I²C e SPI.
Configuração inicial:
- Modo I²C: Inicialmente, os pinos são configurados para comunicação I²C. O microcontrolador utiliza estes pinos para ler os dados do sensor I²C.
Mudança para SPI:
- Quando chega a altura de registar os dados do sensor, o microcontrolador altera a configuração dos pinos para os mudar para o modo SPI.
- Isto permite que o microcontrolador comunique com o cartão SD utilizando os mesmos pinos físicos, mas agora desempenhando uma função diferente.
Comutação dinâmica:
- O microcontrolador pode alternar entre os modos I²C e SPI conforme necessário, permitindo uma utilização eficiente dos pinos disponíveis.
- Esta flexibilidade permite que o sistema recolha dados dos sensores e os registe utilizando recursos mínimos de hardware.
Conclusão
A escolha entre I²C e SPI depende de vários factores, incluindo o número de dispositivos, os requisitos de velocidade de dados e a complexidade. O I²C é ideal para projectos com vários dispositivos num único bus devido à sua simplicidade e configuração de dois fios. Funciona bem para aplicações de baixa velocidade em que a minimização da cablagem é crucial. O SPI é preferível para a transferência de dados a alta velocidade e é adequado para aplicações que requerem uma comunicação rápida. Oferece melhor rendimento devido à sua natureza full-duplex, mas requer mais fios, o que pode aumentar a complexidade.
FAQs about SPI & I2C
Yes, several alternatives to I2C and SPI exist, each with its own advantages and use cases. UART (Universal Asynchronous Receiver-Transmitter) is a common alternative used for serial communication, especially in point-to-point connections. It is simple and does not require a clock line. Another alternative is CAN (Controller Area Network), widely used in automóvel e industrial applications for robust and reliable communication over longer distances. For wireless communication, protocols like Bluetooth and Wi-Fi can be considered depending on the application requirements.
A escolha entre I2C e SPI depende de vários factores, incluindo o número de dispositivos, os requisitos de velocidade de dados e a complexidade. O I2C é ideal para projectos com vários dispositivos num único bus devido à sua simplicidade e configuração de dois fios. Funciona bem para aplicações de baixa velocidade em que a minimização da cablagem é crucial. O SPI é preferível para a transferência de dados a alta velocidade e é adequado para aplicações que requerem uma comunicação rápida. Oferece melhor rendimento devido à sua natureza full-duplex, mas requer mais fios, o que pode aumentar a complexidade. Considere os requisitos do seu projeto, como a velocidade, a distância e o número de dispositivos, para tomar uma decisão informada.
Sim, muitos microcontroladores modernos suportam os protocolos I2C e SPI. É possível utilizar ambos num único microcontrolador para aproveitar os pontos fortes de cada protocolo para diferentes componentes dentro do mesmo sistema. Por exemplo, pode utilizar I2C para comunicação com sensores que requerem menos largura de banda e SPI para dispositivos como ecrãs ou memória que necessitam de taxas de dados mais elevadas. A utilização de ambos os protocolos permite uma maior flexibilidade e um desempenho optimizado em sistemas incorporados.
Com o I2C, os problemas comuns incluem conflitos de endereço entre dispositivos, interferência de ruído no barramento e problemas de alongamento do relógio. Esses problemas podem levar à corrupção de dados ou à perda de comunicação. Para SPI, os problemas geralmente envolvem configurações incorretas de polaridade ou fase do relógio, taxas de dados incompatíveis entre dispositivos mestre e escravo e problemas de sincronização, especialmente em configurações de vários escravos. A resolução de problemas destes protocolos requer a verificação das definições de configuração, a garantia de uma cablagem correta e, por vezes, o ajuste dos valores da resistência pull-up para I2C.
A velocidade do relógio é crucial na comunicação I2C e SPI, uma vez que determina a velocidade a que os dados são transferidos entre dispositivos. Em I2C, velocidades de relógio mais elevadas podem levar a um aumento do ruído e a uma redução da fiabilidade, especialmente em distâncias mais longas. É importante escolher uma velocidade de relógio que equilibre velocidade e fiabilidade. No SPI, a velocidade do relógio afecta o débito; no entanto, velocidades mais elevadas podem levar a problemas de integridade do sinal. A seleção de uma velocidade de relógio adequada implica ter em conta as especificações dos dispositivos mestre e escravo para garantir uma comunicação estável.
Obter um orçamento
Blogues relacionados
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than