
Circuit d'élimination de la batterie
Qu'est-ce qu'un circuit d'élimination de la batterie ?
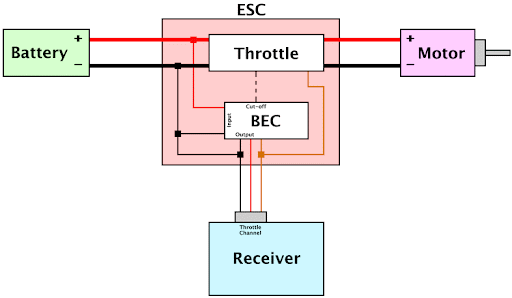
A Circuit d'élimination de la batterie (BEC) est un dispositif électronique utilisé principalement dans les modèles radiocommandés (RC) pour convertir la tension élevée de la batterie principale en une tension plus faible et stable convenant à l'alimentation de l'électronique embarquée, telle que le récepteur et les servos. Il n'est donc pas nécessaire d'avoir une batterie séparée pour ces composants. En veillant à ce que l'électronique reçoive la tension correcte, un BEC prévient les dommages potentiels et garantit un fonctionnement fiable.
Principales fonctions d'un BEC :
- Conversion et régulation de la tension: Un BEC convertit la tension élevée de la batterie principale en une tension plus faible et stable, généralement 5V ou 6V, adaptée à alimentation de l'électronique embarquée tels que les récepteurs et les servos. Cela garantit que les composants reçoivent la tension correcte pour un fonctionnement optimal.
- Élimination des piles supplémentaires: En fournissant la tension nécessaire directement à partir de la batterie principale, un BEC élimine le besoin d'une batterie séparée pour l'électronique, réduisant ainsi le poids total et la complexité du modèle RC.
- Économie d'espace: En retirant les piles supplémentaires, le modèle dispose de plus d'espace, ce qui permet d'obtenir des modèles plus compacts et rationalisés.
- Amélioration de l'efficacité: Un BEC augmente l'efficacité du système d'alimentation en simplifiant le câblage et en réduisant le gaspillage d'énergie, puisque tous les composants sont alimentés par une seule source.
- Réduction de la chaleur: Le processus de conversion est conçu pour minimiser la production de chaleur, en particulier dans les BEC à commutation, améliorer la fiabilité et la performance en évitant les problèmes de surchauffe.
Comment fonctionne le circuit d'élimination de la batterie ?
Exemple de circuit d'élimination de la batterie avec LM317

Ce circuit convertit efficacement une entrée haute tension 230V AC en une sortie DC stable, idéale pour l'alimentation de divers systèmes d'alimentation. appareils électroniques. La transformation commence par l'abaissement du courant alternatif d'entrée par un transformateur à une tension inférieure qui convient mieux aux applications électroniques. Cette tension alternative réduite est ensuite introduite dans un pont redresseur complet, qui la convertit effectivement en tension continue pulsée.
Pour stabiliser ce courant continu pulsé, un condensateur de 1000μF est utilisé, lissant la tension à une sortie de courant continu cohérente. Ce courant continu stable est ensuite régulé par le régulateur de tension LM317 pour assurer une tension de sortie constante. La tension de sortie du LM317 peut être finement réglée en ajustant les valeurs de deux résistances connectées, ce qui permet une personnalisation pour répondre à des besoins spécifiques. De plus, un condensateur de 10μF à la sortie du régulateur sert de filtre supplémentaire pour éliminer toute ondulation de tension restante, garantissant une stabilité impeccable de la sortie.
Le résultat final est une tension continue fiable et régulée disponible aux bornes de sortie, prête à être utilisée pour diverses charges électroniques.
Comment connecter les composants d'un système RC ? Un guide complet


Dans un système radiocommandé (RC), le éléments clés Il s'agit généralement de l'émetteur, du récepteur, du contrôleur électronique de vitesse (ESC), du moteur (à balais, sans balais avec capteur ou sans balais avec capteur), des servos, de la batterie et éventuellement d'un circuit d'élimination de la batterie (BEC). Voici comment connecter tous ces composants, avec des détails spécifiques pour chaque type de moteur, les connexions BEC et les canaux du récepteur :
1. Émetteur
- Fonction: L'émetteur envoie sans fil des signaux de commande au récepteur.
- Connexion: Pas de connexion physique avec d'autres composants ; il communique sans fil avec le récepteur.
2. Récepteur
- Fonction: Le récepteur interprète les signaux de l'émetteur et les dirige vers les composants appropriés (ESC, servos) par l'intermédiaire de ses canaux.
- Connexion:
- Canal 1 (CH1): Généralement utilisé pour la direction (dans les voitures) ou le contrôle des ailerons (dans les avions).
- Connecter le servo de direction (pour les voitures) ou le servo d'aileron (pour les avions) à ce canal.
- Canal 2 (CH2): Généralement utilisé pour la commande de l'accélérateur.
- Connecter le fil de signal de l'ESC à ce canal pour contrôler la vitesse du moteur.
- Canal 3 (CH3): Souvent utilisé pour des fonctions auxiliaires, telles que des lumières ou des servos supplémentaires.
- Connecter d'éventuels servos ou dispositifs supplémentaires qui remplissent des fonctions secondaires par rapport à ce canal.
- Channel 4 (CH4): Les systèmes d'information et de communication (SIR) sont utilisés pour la gestion de l'information et de la communication dans le domaine de la santé.
- Connecter le servo de direction (pour les avions) ou le servo de direction arrière (pour les voitures). à ce canal.
- Canaux supplémentaires (CH5, CH6, etc.): Utilisé pour des fonctions plus complexes comme le réglage des volets, la commande du train d'atterrissage ou d'autres accessoires.
- Connecter des appareils supplémentaires comme les volets, les servos du train d'atterrissage ou d'autres composants auxiliaires sur ces canaux.
- Canal 1 (CH1): Généralement utilisé pour la direction (dans les voitures) ou le contrôle des ailerons (dans les avions).
3. Contrôleur électronique de vitesse (ESC)
- Fonction: Le site CES contrôle la vitesse et la direction du moteur en fonction des signaux émis par le récepteur.
- Connexion:
- Fils du moteur (moteur à balais): Si vous utilisez un moteur à balais, l'ESC aura deux fils de sortie :
- Rouge: Connectez-le au fil positif (+) du moteur.
- Noir: Connectez-le au fil négatif (-) du moteur.
- Note: Si le moteur tourne dans le mauvais sens, intervertissez ces deux fils.
- Fils du moteur (moteur sans balais - sans capteur): Si vous utilisez un moteur brushless sans capteur, l'ESC aura trois fils de sortie :
- Généralement bleu, jaune et orange (ou similaire). Ils sont reliés aux trois fils du moteur sans balais. Si le moteur tourne dans le mauvais sens, intervertissez deux de ces fils.
- Fils du moteur (moteur sans balais - avec capteur): Si vous utilisez un moteur sans balais avec capteur, l'ESC aura trois fils principaux de sortie de puissance plus un câble de capteur :
- Trois fils d'alimentation: Les fils bleu, jaune et orange (ou similaires) se connectent aux fils correspondants du moteur. Intervertissez les deux fils si le moteur tourne dans le mauvais sens.
- Câble du capteur: Le câble du capteur (un connecteur multifilaire) du moteur se connecte au port dédié du capteur sur l'ESC, fournissant un retour d'information sur la position du rotor pour un contrôle plus souple et plus précis.
- Connexion à la batterie: Connectez la batterie principale aux fils d'entrée de l'ESC :
- Rouge: Positif (+)
- Noir: Négatif (-)
- Connexion du récepteur: Branchez le fil de signal de l'ESC dans Canal 2 (CH2) sur le récepteur pour la commande de l'accélérateur.
- Fils du moteur (moteur à balais): Si vous utilisez un moteur à balais, l'ESC aura deux fils de sortie :
4. Moteur
- Moteur à balais:
- Fils: Deux fils, en général :
- Rouge: Positif (+)
- Noir: Négatif (-)
- Connexion: Connectez le moteur à l'ESC à l'aide de ces deux fils. Si le moteur tourne dans le mauvais sens, intervertissez les fils.
- Fils: Deux fils, en général :
- Moteur sans balais (sans capteur):
- Fils: Trois fils, en général :
- Bleu, jaune et orange (ou similaire)
- Connexion: Connectez le moteur à l'ESC à l'aide de ces trois fils. Si le moteur tourne dans le mauvais sens, intervertissez les deux fils.
- Fils: Trois fils, en général :
- Moteur sans balais (avec capteur):
- Fils: Quatre fils ou plus :
- Trois fils d'alimentation: Bleu, Jaune et Orange (ou similaire), connectés aux fils de sortie correspondants de l'ESC.
- Câble du capteur: Un câble de capteur multifilaire qui se connecte au port du capteur sur l'ESC.
- Fils: Quatre fils ou plus :
5. Servos
- Fonction: Contrôler le mouvement de pièces telles que la direction (dans les voitures) ou les surfaces de contrôle (dans les avions).
- Connexion:
- Canal 1 (CH1):
- Servo de direction (pour les voitures): Se connecter à ce canal.
- Servo d'aileron (pour les avions): Se connecter à ce canal.
- Channel 4 (CH4):
- Servo de gouvernail (pour les avions): Se connecter à ce canal.
- Servo de direction arrière (pour les voitures à quatre roues directrices): Se connecter à ce canal.
- Couleurs des fils:
- Rouge: Positif (+)
- Noir/Marron: Négatif (-)
- Blanc/Jaune/Orange: Fil de signal.
- Canal 1 (CH1):
6. Batterie
- Fonction: Fournit l'énergie à l'ESC, et à son tour, au moteur, au récepteur et aux servos.
- Connexion:
- Couleurs des fils:
- Rouge: Positif (+)
- Noir: Négatif (-)
- Connectez la batterie à l'ESC à l'aide de ces fils. Veillez à ce que la polarité soit correcte.
- Couleurs des fils:
7. Circuit d'élimination de la batterie (BEC)
- Fonction: Régule la tension et alimente le récepteur et/ou les servos, éliminant ainsi le besoin d'une batterie séparée.
- Connexion au récepteur:
- Couleurs des fils:
- Fils d'entrée:
- Rouge: Se connecte à la borne positive de la batterie.
- Noir: Se connecte à la borne négative de la batterie.
- Fils de sortie:
- Rouge: Positif (+) vers le récepteur.
- Noir/Marron: Négatif (-) pour le récepteur.
- Branchez le connecteur de sortie du BEC sur n'importe quel canal disponible du récepteur pour l'alimenter.
- Fils d'entrée:
- Couleurs des fils:
- Connexion aux servos:
- Couleurs des fils:
- Rouge: Positif (+)
- Noir/Marron: Négatif (-)
- Connectez les fils de sortie du BEC aux rails d'alimentation des servos si vous voulez que le BEC alimente les servos directement, en vous assurant que les servos reçoivent une tension stable.
- Couleurs des fils:
8. Composants supplémentaires (le cas échéant)
- Gyros: Stabiliser le vol en avion ou en hélicoptère.
- Généralement connecté entre le récepteur et le servo de la surface de contrôle. Le câblage est similaire à celui des servos (rouge, noir/marron et blanc/jaune/orange).
- Equipement FPV: Caméras et transmetteurs vidéo.
- Généralement alimenté par la batterie principale ou par un petit bloc-batterie séparé, avec Rouge pour positif (+) et Noir pour négatif (-).
Contrôles finaux :
- Polarité: Veillez à ce que toutes les connexions respectent la polarité correcte (rouge = +, noir = -).
- Gestion des fils: Fixez tous les fils pour éviter qu'ils n'interfèrent avec les pièces mobiles.
- Essais: Avant de finaliser, effectuer une test fonctionnel en mettant le système sous tension et en vérifiant chaque contrôle.

Types de circuits d'élimination de la batterie
BEC linéaire
Avantages :
- Conception simple: Facile à mettre en œuvre et rentable.
- Faible EMI: Produit très peu d'interférences électromagnétiques, idéal pour les appareils électroniques sensibles.
Inconvénients :
- Moins efficace: Génération importante de chaleur, en particulier avec des tensions d'entrée plus élevées.
- Capacité actuelle limitée: Prend généralement en charge des courants plus faibles (1,5A - 3A).
- Tension de sortie fixe: Offre généralement une tension de sortie fixe avec une possibilité de réglage limitée.
Paramètres typiques :
- Tension d'entrée: 5V - 8.4V (jusqu'à 2S LiPo)
- Tension de sortie: 5V ou 6V (fixe)
- Courant maximal: 1,5A - 3A
- Efficacité: 50% – 70%
- Taille: 30mm x 15mm x 5mm
- Dissipation de la chaleur: Élevé, peut nécessiter dissipateurs thermiques
BEC à commutation (SBEC)
Avantages :
- Haute efficacité: Maintient l'efficacité (80% - 90%) même avec de grandes différences de tension entre l'entrée et la sortie.
- Tension de sortie réglable: Possibilité de régler différentes tensions de sortie (par exemple, 5V, 6V, 7,4V).
- Capacité de courant plus élevée: Peut supporter des installations plus exigeantes (5A en continu, 10A en crête).
Inconvénients :
- Plus complexe: Plus de composants et de circuits, d'où un coût plus élevé.
- Risque d'interférence électromagnétique: Interférences électromagnétiques plus importantes, pouvant nécessiter un filtrage supplémentaire.
Paramètres typiques :
- Tension d'entréeTension d'alimentation : 7.4V - 26V (2S - 6S LiPo)
- Tension de sortie: 5V / 6V / 7,4V (réglable)
- Courant maximal: 5A en continu, 10A en crête
- Efficacité: 80% – 90%
- Taille: 40mm x 25mm x 8mm
- Dissipation de la chaleur: Faible, refroidissement minimal nécessaire
- Considérations sur les interférences électromagnétiques: Peut nécessiter un filtrage pour gérer les interférences

La classification des BEC peut prêter à confusion. À l'origine, UBEC (Ultimate BEC) était le nom commercial de l'un des premiers BEC additionnels, développé par Kool Flight (Jeff Myers, l'organisateur du SEFF). Ce dispositif permettait aux modèles RC d'utiliser plus de servos à des tensions d'accu plus élevées. Au fil du temps, le terme "UBEC" a évolué et est aujourd'hui communément appelé "Universal BEC", en particulier en référence à de nombreux BEC autonomes produits par divers fabricants, en particulier en Chine.
D'autre part, SBEC signifie BEC de commutation. Ce type de BEC est plus efficace que les BEC linéaires intégrés, qui étaient généralement limités à 3 ou 4 servos et ne pouvaient supporter que 3 ou 4 cellules LiPo. Les BEC à commutation modernes, comme l'UBEC original, sont maintenant souvent intégrés directement dans les ESC (Electronic Speed Controllers), offrant les avantages d'un UBEC autonome sans avoir besoin d'un système séparé.
BECs intégrés dans les CSEs
De nombreux ESC (Electronic Speed Controllers) sont équipés d'un BEC (Battery Eliminator Circuit) intégré. Cette fonction permet à l'ESC de contrôler le moteur mais aussi de fournir une tension régulée pour alimenter le récepteur et les servos. Ces BEC intégrés peuvent être linéaire ou commutation types.
Les BEC intégrés simplifient le câblage et réduisent le besoin de composants supplémentaires, ce qui les rend idéaux pour les modèles RC compacts et légers. Cependant, dans les applications à forte puissance, un BEC externe autonome peut s'avérer nécessaire si le BEC intégré ne peut pas fournir une puissance suffisante.

Conclusion
Le circuit d'élimination de la batterie (BEC) joue un rôle essentiel dans l'électronique moderne en fournissant une alimentation stable et fiable, éliminant ainsi le besoin de piles multiples. Le choix entre un BEC linéaire, à commutation ou universel dépend de plusieurs facteurs, notamment les exigences en matière de tension d'entrée et de sortie, l'efficacité, la dissipation thermique et le bruit tolérance. La compréhension de ces paramètres vous permet de sélectionner le BEC le mieux adapté à votre application spécifique, en optimisant les performances et la fiabilité.
Obtenir un devis
Blogs associés
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than