
مدار حذف کننده باتری
مدار حذف باتری چیست؟
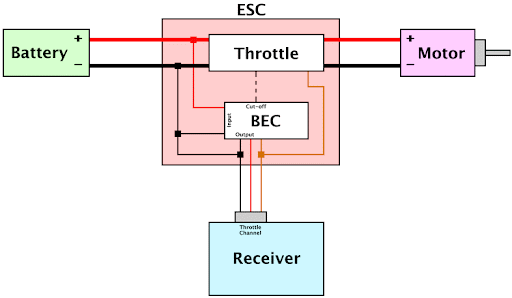
A مدار حذف باتری (BEC) یک دستگاه الکترونیکی است که عمدتاً در مدلهای رادیوکنترل (RC) برای تبدیل ولتاژ بالاتر از باتری اصلی به ولتاژ پایینتر و پایدار مناسب برای تغذیه قطعات الکترونیکی روی برد، مانند گیرنده و سروو موتورها، استفاده میشود. بنابراین، نیاز به باتری جداگانه برای این قطعات از بین میرود. با اطمینان از دریافت ولتاژ صحیح توسط قطعات الکترونیکی، BEC از آسیبهای احتمالی جلوگیری کرده و عملکرد قابل اعتماد را تضمین میکند.
عملکردهای کلیدی BEC:
- تبدیل و تنظیم ولتاژیک BEC ولتاژ بالاتر را از باتری اصلی به یک ولتاژ پایینتر و پایدار، معمولاً ۵ یا ۶ ولت، مناسب برای ... تبدیل میکند. تغذیه قطعات الکترونیکی داخلی مانند گیرندهها و سرووها. این تضمین میکند که اجزا ولتاژ صحیح را برای عملکرد بهینه دریافت میکنند.
- حذف باتریهای اضافیبا فراهم کردن ولتاژ لازم مستقیماً از باتری اصلی، یک BEC نیاز به باتری جداگانه برای قطعات الکترونیکی را از بین میبرد و وزن کلی و پیچیدگی مدل RC را کاهش میدهد.
- صرفهجویی در فضابا حذف باتریهای اضافی، فضای بیشتری در داخل مدل در دسترس است که امکان طراحیهای جمعوجورتر و سادهتر را فراهم میکند.
- بهبود کارایی: یک BEC با سادهسازی سیمکشی و کاهش اتلاف انرژی، راندمان سیستم قدرت را افزایش میدهد، زیرا همه اجزا از یک منبع واحد برق میگیرند.
- کاهش گرمابه خصوص در BEC های سوئیچینگ، فرآیند تبدیل به گونهای طراحی شده است که تولید گرما را به حداقل برساند،, افزایش قابلیت اطمینان و عملکرد با اجتناب از مشکلات گرمای بیش از حد.
مدار حذف کننده باتری چگونه کار میکند؟
مثال مدار حذف کننده باتری با LM317

این مدار به طور ماهرانه ورودی AC با ولتاژ بالا ۲۳۰ ولت را به یک خروجی DC پایدار تبدیل میکند که برای تغذیه انواع مختلف ایدهآل است. دستگاههای الکترونیکی. تبدیل با کاهش ورودی AC توسط یک ترانسفورماتور به ولتاژ پایینتری که برای کاربردهای الکترونیکی مناسبتر است، آغاز میشود. این ولتاژ AC کاهشیافته سپس به یک یکسوساز پل کامل وارد میشود که به طور مؤثر آن را به ولتاژ DC ضرباندار تبدیل میکند.
برای تثبیت این جریان مستقیم ضرباندار، از یک خازن ۱۰۰۰ میکروفاراد استفاده میشود که ولتاژ را به یک خروجی جریان مستقیم ثابت هموار میکند. این جریان مستقیم پایدار متعاقباً توسط رگولاتور ولتاژ LM317 تنظیم میشود تا ولتاژ خروجی ثابتی تضمین شود. ولتاژ خروجی LM317 را میتوان با تنظیم مقادیر دو مقاومت متصل، به دقت تنظیم کرد و سفارشیسازی را برای رفع نیازهای خاص فراهم کرد. علاوه بر این، یک خازن ۱۰ میکروفاراد در خروجی رگولاتور به عنوان یک فیلتر اضافی برای حذف هرگونه موج ولتاژ باقی مانده عمل میکند و پایداری بیعیب و نقص خروجی را تضمین میکند.
نتیجه نهایی، یک ولتاژ DC قابل اعتماد و تنظیمشده در ترمینالهای خروجی است که آماده استفاده در بارهای الکترونیکی مختلف میباشد.
چگونه قطعات را در یک سیستم RC متصل کنیم؟ یک راهنمای جامع


در یک سیستم کنترل رادیویی (RC)، اجزای کلیدی معمولاً شامل فرستنده، گیرنده، کنترلکننده سرعت الکترونیکی (ESC)، موتور (چه جاروبکدار، چه بدون حسگر، چه بدون حسگر)، سروو موتور، باتری و احتمالاً یک مدار حذفکننده باتری (BEC) میشود. در اینجا نحوه اتصال همه این اجزا، با جزئیات خاص برای هر نوع موتور، اتصالات BEC و کانالهای گیرنده، آورده شده است:
1. فرستنده
- عملکرد: فرستنده سیگنالهای کنترلی را به صورت بیسیم به گیرنده ارسال میکند.
- اتصال: بدون اتصال فیزیکی به سایر اجزا؛ به صورت بیسیم با گیرنده ارتباط برقرار میکند.
2. گیرنده
- عملکردگیرنده سیگنالهای فرستنده را تفسیر کرده و آنها را از طریق کانالهای خود به اجزای مناسب (ESC، سروو موتورها) هدایت میکند.
- اتصال:
- کانال ۱ (CH1)معمولاً برای هدایت (در خودروها) یا کنترل ایلرون (در هواپیماها) استفاده میشود.
- سروو فرمان (برای خودروها) یا سروو بالچه (برای هواپیماها) را وصل کنید به این کانال.
- کانال ۲ (CH2): معمولاً برای کنترل دریچه گاز استفاده میشود.
- سیم سیگنال ESC را وصل کنید برای کنترل سرعت موتور به این کانال وصل میشود.
- کانال ۳ (CH3): اغلب برای عملکردهای کمکی، مانند چراغها یا سرووهای اضافی استفاده میشود.
- هر سروو یا دستگاه اضافی را وصل کنید که عملکردهای ثانویه این کانال را انجام میدهند.
- کانال ۴ (CH4): معمولاً برای کنترل سکان (در هواپیماها) یا فرمان عقب (در خودروهای دارای فرمان چهار چرخ) استفاده میشود.
- سروو فرمان (برای هواپیما) یا سروو فرمان عقب (برای ماشین) را وصل کنید به این کانال.
- کانالهای اضافی (CH5، CH6 و غیره)برای عملکردهای پیچیدهتر مانند تنظیم فلپها، کنترل ارابه فرود یا سایر لوازم جانبی استفاده میشود.
- اتصال دستگاههای اضافی مانند فلپها، سرووهای ارابه فرود یا سایر اجزای کمکی این کانالها.
- کانال ۱ (CH1)معمولاً برای هدایت (در خودروها) یا کنترل ایلرون (در هواپیماها) استفاده میشود.
3. کنترل کننده سرعت الکترونیکی (ESC)
- عملکرد: ایاسسی سرعت و جهت موتور را بر اساس سیگنالهای دریافتی از گیرنده کنترل میکند.
- اتصال:
- سیمهای موتور (موتور براشلس)اگر از موتور براشدار استفاده میکنید، ESC دو سیم خروجی خواهد داشت:
- قرمز: این را به سیم مثبت (+) موتور وصل کنید.
- سیاه: این را به سیم منفی (−) موتور وصل کنید.
- توجه داشته باشیداگر موتور در جهت اشتباه کار میکند، این دو سیم را عوض کنید.
- سیمهای موتور (موتور بدون جاروبک - بدون حسگر)اگر از موتور بدون جاروبک بدون حسگر استفاده شود، ESC سه سیم خروجی خواهد داشت:
- معمولاً آبی، زرد و نارنجی (یا مشابه آن). این سیمها به سه سیم موتور بدون جاروبک متصل میشوند. اگر موتور در جهت اشتباه میچرخد، جای هر دو تا از این سیمها را عوض کنید.
- سیمهای موتور (موتور بدون جاروبک - سنسوردار)اگر از یک موتور بدون جاروبک حسگردار استفاده میکنید، ESC سه سیم اصلی خروجی برق به همراه یک کابل حسگر خواهد داشت:
- سه سیم برقسیمهای آبی، زرد و نارنجی (یا مشابه) به سیمهای موتور مربوطه متصل میشوند. اگر موتور در جهت اشتباه میچرخد، جای هر دو را عوض کنید.
- کابل سنسورکابل حسگر (یک رابط چند سیمه) از موتور به پورت حسگر اختصاصی روی ESC متصل میشود و بازخورد موقعیت روتور را برای کنترل روانتر و دقیقتر فراهم میکند.
- اتصال باتری: باتری اصلی را به سیمهای ورودی برق ESC وصل کنید:
- قرمزمثبت (+)
- سیاهمنفی (−)
- اتصال گیرندهسیم سیگنال ESC را به کانال ۲ (CH2) روی گیرنده برای کنترل دریچه گاز.
- سیمهای موتور (موتور براشلس)اگر از موتور براشدار استفاده میکنید، ESC دو سیم خروجی خواهد داشت:
4. موتور
- موتور براشلس:
- سیمهادو سیم، معمولاً:
- قرمزمثبت (+)
- سیاهمنفی (−)
- اتصالموتور را با استفاده از این دو سیم به ESC وصل کنید. اگر موتور در جهت اشتباه کار میکند، جای سیمها را عوض کنید.
- سیمهادو سیم، معمولاً:
- موتور بدون جاروبک (بدون حسگر):
- سیمها: سه سیم، معمولاً:
- آبی، زرد و نارنجی (یا مشابه)
- اتصالموتور را با استفاده از این سه سیم به ESC وصل کنید. اگر موتور در جهت اشتباه کار میکند، جای هر دو سیم را عوض کنید.
- سیمها: سه سیم، معمولاً:
- موتور بدون جاروبک (سنسوردار):
- سیمهاچهار سیم یا بیشتر:
- سه سیم برق: آبی، زرد و نارنجی (یا مشابه)، که به سیمهای خروجی مربوطهی ESC متصل شدهاند.
- کابل سنسور: یک کابل حسگر چند سیمه که به پورت حسگر روی ESC متصل میشود.
- سیمهاچهار سیم یا بیشتر:
5. سرووها
- عملکردکنترل حرکت قطعاتی مانند فرمان (در اتومبیل) یا سطوح کنترل (در هواپیما).
- اتصال:
- کانال ۱ (CH1):
- سروو فرمان (برای خودروها): به این کانال متصل شوید.
- سروو بال (برای هواپیماها): به این کانال متصل شوید.
- کانال ۴ (CH4):
- سروو سکان (برای هواپیماها): به این کانال متصل شوید.
- سروو فرمان عقب (برای خودروهایی با سیستم فرمانپذیری چهار چرخ): به این کانال متصل شوید.
- رنگهای سیم:
- قرمزمثبت (+)
- مشکی/قهوهایمنفی (−)
- سفید/زرد/نارنجی: سیم سیگنال.
- کانال ۱ (CH1):
6. باتری
- عملکرد: برق ESC و به نوبه خود، موتور، گیرنده و سرووها را تأمین میکند.
- اتصال:
- رنگهای سیم:
- قرمزمثبت (+)
- سیاهمنفی (−)
- باتری را با استفاده از این سیمها به ESC وصل کنید. مطمئن شوید که قطبیت درست است.
- رنگهای سیم:
7. مدار حذف باتری (BEC)
- عملکرد: ولتاژ را تنظیم کرده و برق مورد نیاز گیرنده و/یا سروو موتورها را تأمین میکند و نیاز به باتری جداگانه را از بین میبرد.
- اتصال به گیرنده:
- رنگهای سیم:
- سیمهای ورودی:
- قرمز: به ترمینال مثبت باتری متصل میشود.
- سیاه: به ترمینال منفی باتری متصل میشود.
- سیمهای خروجی:
- قرمز: مثبت (+) برای گیرنده.
- مشکی/قهوهای: منفی (−) برای گیرنده.
- کانکتور خروجی BEC را به هر کانال موجود روی گیرنده وصل کنید تا آن را تغذیه کنید.
- سیمهای ورودی:
- رنگهای سیم:
- اتصال به سروو موتورها:
- رنگهای سیم:
- قرمزمثبت (+)
- مشکی/قهوهایمنفی (−)
- اگر میخواهید BEC مستقیماً سرووها را تغذیه کند، سیمهای خروجی BEC را به ریلهای تغذیه سروو وصل کنید و مطمئن شوید که سرووها ولتاژ پایداری دریافت میکنند.
- رنگهای سیم:
8. اجزای اضافی (در صورت وجود)
- ژیروسکوپ: پرواز را در هواپیماها یا هلیکوپترها تثبیت کنید.
- معمولاً بین گیرنده و سروو سطح کنترل متصل میشود. سیمکشی مشابه سرووها (قرمز، مشکی/قهوهای و سفید/زرد/نارنجی) است.
- تجهیزات FPV: دوربینها و فرستندههای تصویری.
- معمولاً توسط باتری اصلی یا یک بسته باتری کوچک جداگانه تغذیه میشود، با قرمز برای مثبت (+) و سیاه برای منفی (-).
بررسیهای نهایی:
- قطبیتمطمئن شوید که همه اتصالات قطبیت صحیح را رعایت میکنند (قرمز = +، سیاه = -).
- مدیریت سیم: تمام سیمها را محکم ببندید تا از تداخل آنها با قطعات متحرک جلوگیری شود.
- آزمایشقبل از نهایی کردن، انجام دهید آزمون عملکردی با روشن کردن سیستم و بررسی هر کنترل.

انواع مدار حذف باتری
چگالش خطی BEC
مزایا:
- طراحی ساده: اجرای آسان و مقرون به صرفه.
- EMI پایین: تداخل الکترومغناطیسی بسیار کمی ایجاد میکند، ایدهآل برای لوازم الکترونیکی حساس.
معایب:
- کارایی کمتر: تولید گرمای قابل توجه، به خصوص با ولتاژهای ورودی بالاتر.
- ظرفیت فعلی محدود: معمولاً از جریانهای پایینتر (۱.۵ آمپر تا ۳ آمپر) پشتیبانی میکند.
- ولتاژ خروجی ثابت: معمولاً ولتاژ خروجی ثابتی با قابلیت تنظیم محدود ارائه میدهد.
پارامترهای معمول:
- ولتاژ ورودی: 5 ولت - 8.4 ولت (تا 2 سل لیپو)
- ولتاژ خروجی: 5 ولت یا 6 ولت (ثابت)
- حداکثر جریان: ۱.۵ آمپر – ۳ آمپر
- کارایی: 50% – 70%
- اندازه: 30 میلیمتر × 15 میلیمتر × 5 میلیمتر
- اتلاف گرما: زیاد، ممکن است لازم باشد سینکهای حرارتی
سوئیچینگ BEC (SBEC)
مزایا:
- راندمان بالاحتی با اختلاف ولتاژ ورودی-خروجی زیاد، راندمان (80% – 90%) را حفظ میکند.
- ولتاژ خروجی قابل تنظیم: انعطاف پذیری برای تنظیم ولتاژهای خروجی مختلف (مثلاً ۵ ولت، ۶ ولت، ۷.۴ ولت).
- ظرفیت جریان بالاتر: میتواند تنظیمات سختتری را پشتیبانی کند (۵ آمپر مداوم، ۱۰ آمپر در حداکثر جریان).
معایب:
- پیچیدهتر: قطعات و مدارهای بیشتر، که منجر به هزینه بالاتر میشود.
- پتانسیل تداخل الکترومغناطیسی (EMI): تداخل الکترومغناطیسی بالاتر، که ممکن است نیاز به فیلتر اضافی داشته باشد.
پارامترهای معمول:
- ولتاژ ورودی: 7.4 - 26 ولت (2S - 6S LiPo)
- ولتاژ خروجی: 5 ولت / 6 ولت / 7.4 ولت (قابل تنظیم)
- حداکثر جریان: 5 آمپر مداوم، 10 آمپر در حالت پیک
- کارایی: 80% – 90%
- اندازه: ۴۰ میلیمتر × ۲۵ میلیمتر × ۸ میلیمتر
- اتلاف گرما: کم، حداقل نیاز به خنک کننده
- ملاحظات تداخل الکترومغناطیسیممکن است برای مدیریت تداخل نیاز به فیلتر کردن داشته باشد

طبقهبندی BECها میتواند تا حدودی گیجکننده باشد. در اصل،, یوبیک (Ultimate BEC) نام تجاری یکی از اولین BEC های افزونه بود که توسط Kool Flight (جف مایرز، سازمان دهنده SEFF) توسعه داده شد. این دستگاه به مدلهای RC اجازه میداد تا از سرووهای بیشتری در ولتاژهای باتری بالاتر استفاده کنند. با گذشت زمان، اصطلاح "UBEC" تکامل یافته و اکنون معمولاً به عنوان "BEC جهانی" شناخته میشود، به خصوص در اشاره به بسیاری از BEC های مستقل تولید شده توسط تولیدکنندگان مختلف، به ویژه از چین.
از سوی دیگر،, اسبیسی مخفف عبارت است از سوئیچینگ BEC. این نوع BEC نسبت به BEC های خطی داخلی که معمولاً محدود به مدیریت ۳ یا ۴ سروو موتور بودند و فقط میتوانستند ۳ یا ۴ سلول LiPo را پشتیبانی کنند، کارآمدتر است. BEC های سوئیچینگ مدرن، مانند UBEC اصلی، اکنون اغلب مستقیماً در ESC ها (کنترل کننده های سرعت الکترونیکی) ادغام میشوند و مزایای یک UBEC مستقل را بدون نیاز به سیستم جداگانه فراهم میکنند.
BEC های مجتمع در ESC ها
بسیاری از ESCها (کنترلکنندههای سرعت الکترونیکی) با یک BEC (مدار حذف باتری) یکپارچه عرضه میشوند. این ویژگی به ESC اجازه میدهد نه تنها موتور را کنترل کند، بلکه یک ولتاژ تنظیمشده برای تغذیه گیرنده و سرووها نیز فراهم کند. این BECهای داخلی میتوانند یا خطی یا سوئیچینگ انواع.
BEC های یکپارچه سیم کشی را ساده کرده و نیاز به اجزای اضافی را کاهش میدهند و آنها را برای مدلهای RC جمع و جور و سبک وزن ایدهآل میکنند. با این حال، در کاربردهای با توان بالا، اگر BEC یکپارچه نتواند توان کافی را تأمین کند، ممکن است هنوز به یک BEC مستقل خارجی نیاز باشد.

نتیجهگیری
مدار حذف باتری (BEC) با ارائه یک منبع تغذیه پایدار و قابل اعتماد، نقش حیاتی در الکترونیک مدرن ایفا میکند و در نتیجه نیاز به چندین باتری را از بین میبرد. انتخاب بین BEC خطی، سوئیچینگ یا یونیورسال به عوامل مختلفی از جمله الزامات ولتاژ ورودی و خروجی، راندمان، اتلاف گرما و نویز بستگی دارد. تحمل. درک این پارامترها تضمین میکند که شما مناسبترین BEC را برای کاربرد خاص خود انتخاب کنید و عملکرد و قابلیت اطمینان را بهینه کنید.
دریافت قیمت
وبلاگهای مرتبط
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than