
Circuito eliminador de pilhas
O que é um circuito eliminador de pilhas?
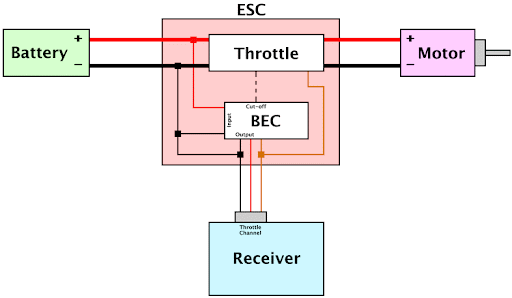
A Circuito eliminador de bateria (BEC) é um dispositivo eletrónico utilizado principalmente em modelos controlados por rádio (RC) para converter a tensão mais elevada da bateria principal numa tensão mais baixa e estável, adequada para alimentar a eletrónica de bordo, como o recetor e os servos. Assim, a necessidade de uma bateria separada para estes componentes é eliminada. Ao assegurar que os componentes electrónicos recebem a tensão correta, um BEC evita potenciais danos e assegura um funcionamento fiável.
Funções-chave de um BEC:
- Conversão e regulação de tensão: Um BEC converte a tensão mais elevada da bateria principal para uma tensão mais baixa e estável, normalmente 5V ou 6V, adequada para alimentação da eletrónica de bordo tais como receptores e servos. Isto assegura que os componentes recebem a tensão correta para um funcionamento ideal.
- Eliminação de baterias adicionais: Ao fornecer a tensão necessária diretamente a partir da bateria principal, um BEC elimina a necessidade de uma bateria separada para os componentes electrónicos, reduzindo o peso total e a complexidade do modelo RC.
- Economia de espaço: Com a remoção das baterias extra, fica disponível mais espaço dentro do modelo, permitindo designs mais compactos e simplificados.
- Melhoria da eficiência: Um BEC aumenta a eficiência do sistema de alimentação, simplificando a cablagem e reduzindo o desperdício de energia, uma vez que todos os componentes obtêm energia de uma única fonte.
- Redução de calor: Especialmente nos BECs de comutação, o processo de conversão é concebido para minimizar a produção de calor, melhorar a fiabilidade e o desempenho evitando problemas de sobreaquecimento.
Como funciona o circuito eliminador de pilhas?
Exemplo de circuito eliminador de pilhas com LM317

Este circuito converte de forma eficiente uma entrada de alta tensão de 230V AC numa saída DC estável, ideal para alimentar vários dispositivos electrónicos. A transformação começa com a redução da entrada CA por um transformador para uma tensão mais baixa, que é mais adequada para aplicações electrónicas. Esta tensão CA reduzida é então introduzida num retificador de ponte completa, que a converte efetivamente em tensão CC pulsante.
Para estabilizar esta CC pulsante, é utilizado um condensador de 1000μF, que suaviza a tensão para uma saída CC consistente. Esta CC estável é subsequentemente regulada pelo regulador de tensão LM317 para assegurar uma tensão de saída constante. A tensão de saída do LM317 pode ser ajustada com precisão, ajustando os valores de dois resistores conectados, fornecendo personalização para atender a necessidades específicas. Além disso, um capacitor de 10μF na saída do regulador serve como um filtro adicional para eliminar quaisquer ondulações de tensão restantes, garantindo que a saída seja impecavelmente estável.
O resultado final é uma tensão DC fiável e regulada disponível nos terminais de saída, pronta a ser utilizada em várias cargas electrónicas.
Como ligar componentes num sistema RC? Um guia completo


Num sistema rádio-controlado (RC), o componentes essenciais Normalmente, incluem o transmissor, o recetor, o controlador eletrónico de velocidade (ESC), o motor (com escovas, sem escovas e com sensores ou sem escovas e com sensores), os servos, a bateria e, possivelmente, um circuito eliminador de bateria (BEC). Aqui está como ligar todos estes componentes, com detalhes específicos para cada tipo de motor, ligações BEC e canais do recetor:
1. Transmissor
- Função: O transmissor envia sinais de controlo para o recetor sem fios.
- Ligação: Sem ligação física a outros componentes; comunica sem fios com o recetor.
2. Recetor
- Função: O recetor interpreta os sinais do transmissor e encaminha-os para os componentes adequados (ESC, servos) através dos seus canais.
- Ligação:
- Canal 1 (CH1): Normalmente utilizado para a direção (nos automóveis) ou para o controlo dos ailerons (nos aviões).
- Ligar o servo de direção (para automóveis) ou o servo de aileron (para aviões) para este canal.
- Canal 2 (CH2): Normalmente utilizado para o controlo do acelerador.
- Ligar o fio de sinal do ESC a este canal para controlar a velocidade do motor.
- Canal 3 (CH3): Muitas vezes utilizado para funções auxiliares, tais como luzes ou servos adicionais.
- Ligar quaisquer servos ou dispositivos adicionais que desempenham funções secundárias a este canal.
- Canal 4 (CH4): Normalmente utilizado para controlar o leme (em aviões) ou a direção traseira (em automóveis com direção às quatro rodas).
- Ligar o servo do leme (para aviões) ou o servo da direção traseira (para automóveis) para este canal.
- Canais adicionais (CH5, CH6, etc.): Utilizado para funções mais complexas, como o ajuste dos flaps, o controlo do trem de aterragem ou outros acessórios.
- Ligar dispositivos adicionais como flaps, servos do trem de aterragem ou outros componentes auxiliares para estes canais.
- Canal 1 (CH1): Normalmente utilizado para a direção (nos automóveis) ou para o controlo dos ailerons (nos aviões).
3. Controlador eletrónico de velocidade (ESC)
- Função: O CES controla a velocidade e a direção do motor com base nos sinais do recetor.
- Ligação:
- Fios do motor (motor escovado): Se utilizar um motor com escovas, o variador terá dois fios de saída:
- Vermelho: Ligar esta ligação ao fio positivo (+) do motor.
- Preto: Ligar esta ligação ao fio negativo (-) do motor.
- Nota: Se o motor funcionar no sentido errado, trocar estes dois fios.
- Fios do motor (motor sem escova - sem sensor): Se estiver a utilizar um motor brushless sem sensor, o ESC terá três fios de saída:
- Tipicamente azul, amarelo e laranja (ou similar). Estes ligam-se aos três fios do motor sem escovas. Se o motor rodar na direção errada, troque quaisquer dois destes fios.
- Fios do motor (motor sem escovas - com sensores): Se estiver a utilizar um motor sem escovas com sensor, o variador terá três fios de saída de energia principais mais um cabo de sensor:
- Três fios de alimentação: Os fios azul, amarelo e laranja (ou semelhante) ligam-se aos fios correspondentes do motor. Trocar dois quaisquer se o motor rodar na direção errada.
- Cabo do sensor: O cabo do sensor (um conetor de vários fios) do motor liga-se à porta do sensor dedicado no ESC, fornecendo feedback da posição do rotor para um controlo mais suave e preciso.
- Ligação da bateria: Ligue a bateria principal aos cabos de entrada de alimentação do ESC:
- Vermelho: Positivo (+)
- Preto: Negativo (-)
- Ligação do recetor: Ligue o fio de sinal do ESC ao Canal 2 (CH2) no recetor para o controlo do acelerador.
- Fios do motor (motor escovado): Se utilizar um motor com escovas, o variador terá dois fios de saída:
4. Motor
- Motor escovado:
- Fios: Dois fios, normalmente:
- Vermelho: Positivo (+)
- Preto: Negativo (-)
- Ligação: Ligar o motor ao variador com estes dois fios. Se o motor funcionar no sentido errado, troque os fios.
- Fios: Dois fios, normalmente:
- Motor sem escovas (sem sensor):
- Fios: Três fios, normalmente:
- Azul, amarelo e laranja (ou similar)
- Ligação: Ligue o motor ao variador com estes três fios. Se o motor funcionar no sentido errado, troque dois fios quaisquer.
- Fios: Três fios, normalmente:
- Motor sem escovas (com sensores):
- Fios: Quatro ou mais fios:
- Três fios de alimentação: Azul, amarelo e laranja (ou similar), ligados aos fios de saída correspondentes do ESC.
- Cabo do sensor: Um cabo de sensor multi-fios que se liga à porta do sensor no ESC.
- Fios: Quatro ou mais fios:
5. Servos
- Função: Controlar o movimento de peças como a direção (nos automóveis) ou as superfícies de controlo (nos aviões).
- Ligação:
- Canal 1 (CH1):
- Servo de direção (para automóveis): Ligar a este canal.
- Servo de aileron (para aviões): Ligar a este canal.
- Canal 4 (CH4):
- Servo do leme (para aviões): Ligar a este canal.
- Servo de direção traseira (para automóveis com direção às quatro rodas): Ligar a este canal.
- Cores dos fios:
- Vermelho: Positivo (+)
- Preto/Castanho: Negativo (-)
- Branco/amarelo/laranja: Fio de sinal.
- Canal 1 (CH1):
6. Bateria
- Função: Fornece energia ao ESC e, por sua vez, ao motor, ao recetor e aos servos.
- Ligação:
- Cores dos fios:
- Vermelho: Positivo (+)
- Preto: Negativo (-)
- Ligue a bateria ao ESC utilizando estes fios. Assegure-se de que a polaridade está correta.
- Cores dos fios:
7. Circuito eliminador de bateria (BEC)
- Função: Regula a tensão e fornece energia ao recetor e/ou servos, eliminando a necessidade de um conjunto de baterias separado.
- Ligação ao recetor:
- Cores dos fios:
- Fios de entrada:
- Vermelho: Liga-se ao terminal positivo da bateria.
- Preto: Liga-se ao terminal negativo da bateria.
- Fios de saída:
- Vermelho: Positivo (+) para o recetor.
- Preto/Castanho: Negativo (-) para o recetor.
- Ligue o conetor de saída do BEC a qualquer canal disponível no recetor para o alimentar.
- Fios de entrada:
- Cores dos fios:
- Ligação aos servos:
- Cores dos fios:
- Vermelho: Positivo (+)
- Preto/Castanho: Negativo (-)
- Ligue os fios de saída do BEC às calhas de alimentação dos servos se pretender que o BEC alimente os servos diretamente, assegurando que os servos recebem uma tensão estável.
- Cores dos fios:
8. Componentes adicionais (se aplicável)
- Giroscópios: Estabilizar o voo em aviões ou helicópteros.
- Normalmente ligado entre o recetor e o servo da superfície de controlo. A cablagem é semelhante à dos servos (vermelho, preto/castanho e branco/amarelo/laranja).
- Equipamento FPV: Câmaras e transmissores de vídeo.
- Normalmente alimentado pela bateria principal ou por uma pequena bateria separada, com Vermelho para positivo (+) e Preto para negativo (-).
Controlos finais:
- Polaridade: Assegurar que todas as ligações respeitam a polaridade correta (Vermelho = +, Preto = -).
- Gestão de fios: Fixe todos os fios para evitar que interfiram com as peças móveis.
- Testes: Antes de finalizar, efetuar uma teste funcional ligando o sistema e verificando cada controlo.

Tipos de circuito eliminador de pilhas
BEC linear
Vantagens:
- Design simples: Fácil de implementar e com uma boa relação custo-benefício.
- Baixa EMI: Produz interferências electromagnéticas muito reduzidas, ideais para a eletrónica sensível.
Desvantagens:
- Menos eficiente: Geração significativa de calor, especialmente com tensões de entrada mais elevadas.
- Capacidade atual limitada: Normalmente suporta correntes mais baixas (1,5A - 3A).
- Tensão de saída fixa: Normalmente oferece uma tensão de saída fixa com capacidade de regulação limitada.
Parâmetros típicos:
- Tensão de entrada: 5V - 8.4V (até 2S LiPo)
- Tensão de saída: 5V ou 6V (fixo)
- Corrente máxima: 1,5A - 3A
- Eficiência: 50% – 70%
- Tamanho: 30mm x 15mm x 5mm
- Dissipação de calor: Elevado, pode ser necessário dissipadores de calor
BEC de comutação (SBEC)
Vantagens:
- Alta eficiência: Mantém a eficiência (80% - 90%) mesmo com grandes diferenças de tensão de entrada-saída.
- Tensão de saída ajustável: Flexibilidade para definir diferentes tensões de saída (por exemplo, 5V, 6V, 7,4V).
- Maior capacidade de corrente: Pode suportar configurações mais exigentes (5A contínuo, 10A pico).
Desvantagens:
- Mais complexo: Mais componentes e circuitos, o que implica um custo mais elevado.
- Potencial para EMI: Interferências electromagnéticas mais elevadas, que podem exigir uma filtragem adicional.
Parâmetros típicos:
- Tensão de entrada: 7,4V - 26V (2S - 6S LiPo)
- Tensão de saída: 5V / 6V / 7,4V (ajustável)
- Corrente máxima: 5A contínuo, 10A pico
- Eficiência: 80% – 90%
- Tamanho: 40mm x 25mm x 8mm
- Dissipação de calor: Baixa, necessidade mínima de arrefecimento
- Considerações sobre EMI: Pode ser necessária uma filtragem para gerir as interferências

A classificação dos BECs pode ser um pouco confusa. Originalmente, UBEC (Ultimate BEC) era o nome comercial de um dos primeiros BECs adicionais, desenvolvido pela Kool Flight (Jeff Myers, o organizador da SEFF). Este dispositivo permitia que os modelos RC utilizassem mais servos com tensões de bateria mais elevadas. Ao longo do tempo, o termo "UBEC" evoluiu e agora é comummente referido como "BEC Universal", especialmente em referência a muitos BECs autónomos produzidos por vários fabricantes, particularmente da China.
Por outro lado, SBEC significa BEC de comutação. Este tipo de BEC é mais eficiente do que os BECs lineares incorporados, que eram tipicamente limitados a lidar com 3 ou 4 servos e só podiam suportar 3 ou 4 células LiPo. Os BECs de comutação modernos, como o UBEC original, são agora muitas vezes integrados diretamente nos ESCs (Electronic Speed Controllers), proporcionando os benefícios de um UBEC autónomo sem a necessidade de um sistema separado.
BECs integradas em ESCs
Muitos ESCs (Electronic Speed Controllers) vêm com um BEC (Battery Eliminator Circuit) integrado. Esta caraterística permite que o ESC não só controle o motor, mas também forneça uma tensão regulada para alimentar o recetor e os servos. Estes BECs integrados podem ser linear ou comutação tipos.
Os BECs integrados simplificam a cablagem e reduzem a necessidade de componentes adicionais, tornando-os ideais para modelos RC compactos e leves. No entanto, em aplicações de alta potência, pode ser necessário um BEC externo autónomo se o BEC integrado não puder fornecer energia suficiente.

Conclusão
O Circuito Eliminador de Baterias (BEC) desempenha um papel vital na eletrónica moderna, fornecendo uma fonte de alimentação estável e fiável, eliminando assim a necessidade de várias baterias. A escolha entre um BEC linear, de comutação ou universal depende de vários factores, incluindo requisitos de tensão de entrada e saída, eficiência, dissipação de calor e ruído tolerância. A compreensão destes parâmetros garante a seleção do BEC mais adequado para a sua aplicação específica, optimizando o desempenho e a fiabilidade.
Obter um orçamento
Blogues relacionados
Table of Contents Design Rule Checking in PCB Design: From Altium DRC to SMT Assembly Published on September 10, 2024 · Updated on October 22,
Table of Contents Automotive PCB Assembly: The Complete 2026 OEM Guide Failure of a consumer good is a warranty claim. Failure of an automotive printed
Table of Contents Medical PCB Assembly: The Complete Guide for Medical Device OEMs Medical PCB Assembly is not a commodity process. It is a very
Table of Contents Drone PCB Design and Manufacturing: A Complete Guide for UAV Engineers This article was originally published in March 2024 and last updated
Table of Contents Security Camera PCBA Design Guide: Day/Night Switching and Infrared LED Driver Why Security Camera PCBA Design Matters for Day/Night Operation A security
Table of Contents AgTech Case Study: Manufacturing 2,000+ Agricultural Sensor Devices from Prototype to Production Designing an electronic prototype to large-scale production requires more than